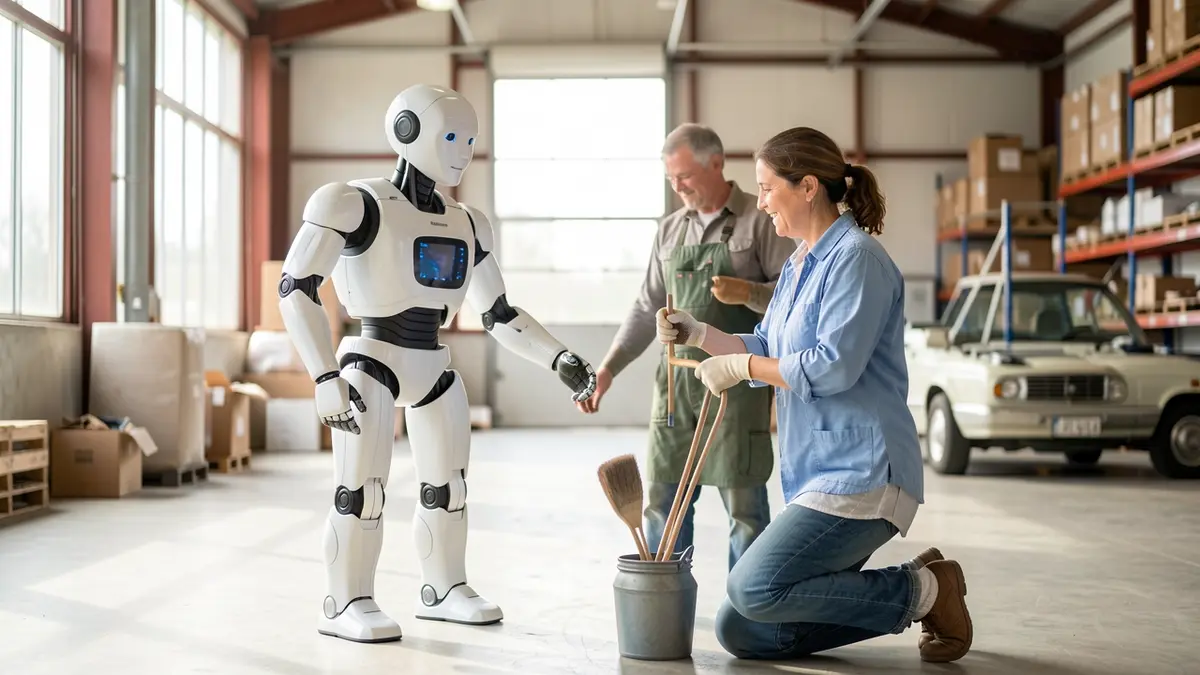
Companiile din domeniile agricultură, logistică și îngrijire medicală se confruntă cu costuri crescânde ale forței de muncă și cu o lipsă de lucrători calificați. Întrebarea este dacă un robot umanoid utilitar poate umple real aceste goluri.
Prezentăm o hartă strategică pas cu pas care aliniază capacitățile actuale de robotică Qubitpage cu nevoile industriei, astfel încât să poți decide când și cum să investești.
Ce este un robot umanoid utilitar și de ce contează
Definirea robotului umanoid utilitar
Un robot umanoid utilitar este o mașină construită cu o formă asemănătoare omului, dar proiectată în principal pentru sarcini funcționale precum manipularea materialelor, inspecția sau asistența. Spre deosebire de roboții de divertisment care pun accent pe aspect sau pe inovație, modelele utilitare se concentrează pe atingeri, dextrezitate și capacitatea de a opera în medii create pentru oameni. Filosofia de design subliniază module interschimbabile, actuație robustă și un stack de control care poate fi extins pentru industrii specifice.
Viziunea pe termen lung a Qubitpage
Qubitpage® a articulat un obiectiv pe termen lung de a livra roboți umaniți utilitari modulabili. Roadmap-ul prezintă o platformă de bază care poate accepta module plug‑in pentru percepție, manipulare sau managementul energiei, permițând unui singur chassis să servească multiple roluri în agricultură, depozitare și îngrijire. Această abordare contrastează cu multe soluții de nișă construite pentru o singură sarcină și care necesită o redizign completă atunci când cazul de utilizare se schimbă.
Cum se diferențiază de soluțiile existente de nișă
Ofertele actuale de pe piață se adresează adesea unui segment îngust: un braț robotic pentru pick‑and‑place, un rover autonom pentru explorare de câmp sau un bot companion pentru îngrijirea vârstnicilor. Aceste sisteme de obicei lipsesc de un corp unificat și de o interfață software comună, ceea ce obligă operatorii să întrețină mai multe flote separate. Un robot umanoid utilitar consolidează acele capacități într-un singur cadru antropomorfic, reducând spațiul ocupat și simplificând instruirea personalului care deja lucrează cu echipamente la scară umană.
De exemplu, un drone agricol dedicat poate pulveriza culturile, dar nu poate urca o scară pentru a inspecta un raft de seră. Un robot umanoid modular ar putea atașa un manipulator ușor pentru sarcina de inspecție, păstrând în același timp un bază care susține un modul de pulverizare pentru lucrări de câmp. Această flexibilitate este un rezultat direct al strategiei modulare a Qubitpage.
De ce contează conceptul pentru industrie
În agricultură, lipsa forței de muncă și necesitatea unor acțiuni precise și repetabile stimulează cererea pentru roboți care pot traversa rânduri, recolta produse delicate și efectua întreținere pe echipamente. O formă umanoidă poate naviga prin căi existente fără schimbări majore de infrastructură. În depozite, aceeași platformă poate ridica palete standardizate, opera interfețe de transport și se poate adapta la noi aranjamente de rafturi doar prin schimbarea efectoarelor finale. În mediile de îngrijire, un robot care poate asista mobilitatea, livra medicamente sau monitoriza semne vitale beneficiază de o formă familiară care reduce anxietatea utilizatorilor.
Prin standardizarea fundației mecanice și software, companiile pot reduce costul total de proprietate și pot accelera ciclurile de implementare. Roadmap-ul Qubitpage, prezentat pe pagina Robotics, poziționează robotul umanoid utilitar ca un răspuns scalabil la aceste provocări trans-sectoriale, trecând de la mașini izolate, cu un singur scop, la un activ versatil și pregătit pentru viitor.
Blocuri de construcție actuale ale Qubitpage Robotics
Carpathron Robotics & Coding app
Aplicația Carpathron Robotics & Coding este o aplicație gratuită pentru Windows disponibilă prin Microsoft Store. Acesta acționează ca un agent desktop asistat de inteligență artificială care poate recunoaște plăci de dezvoltare precum Arduino, ESP32 și Raspberry Pi, generează fragmente de firmware și încarcă codul direct pe hardware-ul țintă. Utilizatorii pornesc aplicația, selectează placa detectată din listă, descriu comportamentul dorit în limbaj natural, iar AI returnează cod gata de rulare. Odată satisfăcuți, un singur clic încarcă firmware-ul, eliminând nevoia de compilare manuală.
Muse Carpathon agent pentru roboții Meta Muse
Pentru modelele de robot Meta Muse, Qubitpage furnizează agentul Windows Muse Carpathron. Agentul rulează pe un gazdă Windows și stabilește o conexiune persistentă cu robotul, oferind control prin mesaje text sau vocale WhatsApp. Operatorii pot trimite comenzi simple precum „avansează” sau „prinde obiect” și primesc actualizări de stare în aceeași conversație. Agentul suportă, de asemenea, Carpathron Avatar, o aplicație nativă Meta Quest 3/3S care transmite fluxul camerei robotului și mapă mișcările capului la intrări de direcție, oferind o experiență de teleoperare în prima persoană.
Carul robot ESP32‑CAM
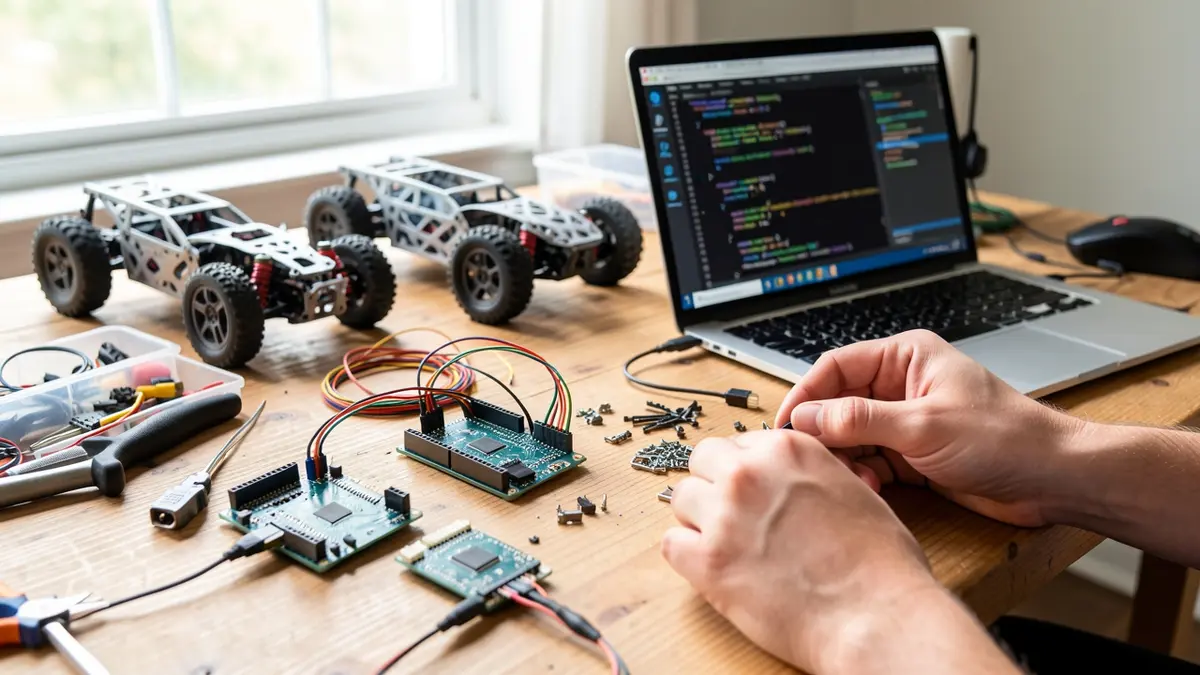
Platforma robotică de bază este Baby Carpathron ESP32‑CAM car. Aceasta combină un microcontroler ESP32 cu un modul camera integrat, permițând feedback vizual la cost redus. Carul rulează Open Carpathron Robot Protocol, bazat pe cereri HTTP standard și fluxuri video MJPEG. Dezvoltatorii pot controla mișcarea, citi datele senzorilor și comuta fluxurile camerei folosind modele URL simple, cum ar fi http://robot-ip/move?dir=left&speed=50 sau http://robot-ip/video. Deoarece protocolul se bazează pe tehnologii web omniprezente, funcționează prin firewalluri și poate fi accesat de pe orice dispozitiv cu browser.
Open Carpathon Robot Protocol
Protocolul este deliberat ușor pentru a încuraja prototiparea rapidă. Comenzile sunt exprimate ca parametri de interogare, iar răspunsurile sunt obiecte JSON care descriu starea robotului. De exemplu, o cerere GET la /status returnează {"battery":78,"temperature":32,"errors":[]}. Endpointul MJPEG furnizează un flux video continuu fără a necesita codecuri speciale, simplificând integrarea cu Carpathron Avatar sau cu panouri de monitorizare terțe. Documentația protocolului este găzduită în repository-ul GitHub al Qubitpage, permițând dezvoltatorilor să-l extindă pentru noi tipuri de actori sau seturi de senzori.
Aceste patru componente—Carpathron Robotics & Coding, agentul Muse, carul ESP32‑CAM și protocolul deschis—formează o stivă modulară care poate fi scalată către roboți umanoid de nivel utilitar. Prin reutilizarea aceluiași flux de generare a firmware-ului bazat pe AI și a aceleiași straturi de control HTTP, platformele umanoid viitoare pot moșteni pipeline-uri software dovedite, concentrând dezvoltarea hardware pe actuație, echilibru și manipularea sarcinii utile.
Sfat: În timp ce extindeți carul ESP32‑CAM la un nou senzor, expuneți citirea senzorului printr-un endpoint HTTP suplimentar și returnați un payload JSON; Carpathron Avatar existent va reda automat datele fără modificări de cod.
Pentru o privire mai detaliată asupra line-up-ului de roboți, vizitați pagina Robotics. Pagina aplicației Carpathron Robotics & Coding oferă linkuri de descărcare și un ghid de pornire rapidă.
Faza 1: Prototip și validare (0‑12 luni)
Anul întâi se concentrează pe transformarea hardware-ului modular Carpathron într-un umanoid utilitar funcțional. Fiecare etapă se construiește pe cea precedentă, asigurând că integrarea senzorilor, asistența AI și locomocția sunt validate înainte de a trece la piloti specifici sectorului.
- Asamblați chassisul de bază. Folosiți Protocolo deschis Carpathron Robot pentru a conecta placa de control ESP32‑CAM, modulul de distribuție a energiei și actuatorii articulați. Verificați secvența de pornire de bază și confirmați că fiecare motor primește comenzi PWM.
- Instalați suita de senzori. Montați un IMU, o cameră de adâncime și detectoare ultrasonic pe torso și membre. Configurați senzorii să transmită date brute prin HTTP către microcontrolerul integrat, urmând documentația protocolului.
- Integrați Avatarul Carpathron. Lansați aplicația nativă Meta Quest 3/3S pentru a vizualiza fluxul camerei robotului și a controla mișcările capului. Testați video cu latență redusă (MJPEG) și schimbări de direcție controlate de cap într-un spațiu de laborator controlat.
- Conectați agentul AI. Porniți aplicația Carpathron Robotics & Coding pe un PC de dezvoltare. Folosiți asistentul AI pentru a genera firmware-ul care citește pachetele de senzori, îmbină datele IMU și adâncime și produce comenzi de mers echilibrat.
- Validați locomocția de bază. Programați un ciclu de mers simplu folosind firmware-ul generat, apoi rulați robotul pe o suprafață plată. Înregistrați lungimea pasului, metricile de stabilitate și consumul bateriei pentru prima rulare de 10 minute.
- Activați canalele de comandă la distanță. Configurați controlul text/voce WhatsApp prin stiva robotică Carpathron, permițând unui operator să pornească, să oprească și să ajusteze viteza cu comenzi în limbaj natural.
- Realizați testări iterative. Rulați o serie de scenarii de evitare a obstacolelor folosind camera de adâncime și senzorii ultrasonic. Ajustați parametrii PID în codul generat de AI până când robotul poate naviga un coridor de 5 metri fără coliziuni.
- Documentați prototipul. Compilați schematicile hardware, sursa firmware-ului și fragmentele de cod asistate de AI într-un depozit pe GitHub. Includeți un scurt videoclip cu robotul care merge și răspunde la comenzi vocale pentru revizuire internă.
Finalizarea acestor pași produce o platformă umanoidă validată, care poate fi extinsă cu instrumente specifice sectorului, cum ar fi manipulatoare agricole sau prindeșuri pentru depozite. Fazele următoare vor atașa module de sarcină și integrarea planificării AI la nivel superior, păstrând aceeași arhitectură de bază.
Faza 2: Dezvoltări pilot în sectoarele țintă
Pilote agricole
Începe prin instalarea Avatarului Carpathon pe un Meta Quest 3 și conectarea acestuia cu un robot Baby Carpathron ESP32‑CAM plasat într-un pasaj de seră. Conectează API‑ul HTTP al robotului la gateway-ul IoT existent al fermei, care deja publică date despre umiditatea solului și climat prin MQTT. Folosește un script simplu pe agentul Windows pentru a extrage subiectele MQTT, a le traduce în Protocolele Robot Carpathon și a declanșa robotul să udă rândurile care cad sub pragul de umiditate.
În timpul pilotului, robotul poate fi comandat la distanță prin mesaje vocale WhatsApp, permițând agronomilor să emită „mărește volumul pulverizării” sau „pauză operațiune” fără să părăsească biroul. Toate sesiunile la distanță sunt înregistrate în consola Carpathon Remote pentru analiză ulterioară.
Pilote în depozite
Instalează un agent Windows Muse Carpathon pe un robot Meta Muse care navighează în zona de primire. Integrează stratul de control HTTP al robotului cu sistemul de management al depozitului (WMS) expunând un endpoint REST care acceptă ID-uri de listă de preluare. Când WMS creează o nouă preluare, trimite ID-ul către robot; agentul apoi preia locația din baza de date WMS și conduce robotul către raft.
Operatorii pot verifica fiecare preluare scanând un cod de bare cu camera integrată a robotului; fluxul de imagini (MJPEG) este afișat în Avatarul Carpathon, astfel încât un supervizor poate confirma articolul corect de pe un tabletă la distanță. Orice probleme de conectivitate sunt rezolvate instantaneu prin Carpathon Remote, care oferă un tunel securizat către agentul Windows pentru actualizări firmware sau extragere de jurnale.
Pilote în unități de îngrijire
Într-o asigurare pentru seniori, poziționează un robot Baby Carpathon în salonul comun pentru a ajuta la amintirea medicamentelor. Conectează robotul la sistemul de dosar electronic de sănătate (EHR) al unității printr-un apel HTTPS securizat care preia programul fiecărui rezident. Robotul anunță amintirile prin difuzorul său și afișează numele rezidentului pe suprapunerea heads‑up a Avatarului.
Personalul de îngrijire poate interveni prin comenzi text WhatsApp, de exemplu „amânare amintire pentru John Doe 10 minute”. Toate interacțiunile sunt înregistrate în jurnalul de audit Carpathon Remote, asigurând conformitatea cu reglementările privind datele de sănătate.
Pași comuni de integrare
- Mapează API‑ul sistemului extern (broker IoT, WMS, EHR) la Protocolele Robot Carpathon (HTTP + MJPEG).
- Configurează agentul Windows să facă polling sau să primească notificări push de la API‑ul extern.
- Validează certificatele de securitate și regulile firewall pentru a permite conexiuni intrănde de la Carpathon Remote.
- Rulează un test de acceptare scurt: declanșează o comandă de la sistemul extern și confirmă răspunsul robotului în termen de cinci secunde.
Sfat: Menține durata pilotului sub șase săptămâni și programă o verificare săptămânală la distanță prin Carpathon Remote. Aceasta limitează timpul de nefuncționare pe site și oferă un ciclu de feedback structurat pentru ajustări software.
Compararea cerințelor sectoriale
Robotii humanoizi utilitari trebuie să se adapteze la condiții de operare distincte. În agricultură robotul întâlnește teren inegal, praf și expunere la vreme, în timp ce mediile depozitelor sunt de obicei climatizate, dar pline de rafturi. În mediile de îngrijire este nevoie de funcționare silențioasă, podele netede și protocoale stricte de igienă. Înțelegerea acestor diferențe ghidează selecția hardware-ului, reglarea software-ului și planificarea conformității.
Capacitatea de încărcătură influențează direct utilitatea robotului. O unitate agricolă poate avea nevoie să transporte până la 15 kg de unelte, senzori sau produse recoltat, în timp ce un robot de depozit de obicei manipulează sarcini mai grele, până la 30 kg, pentru sarcini la nivel de palet. În facilitățile de îngrijire, încărcătura este de obicei limitată la 5–8 kg pentru a susține coșuri de medicamente, dispozitive asistive sau obiecte personale fără a compromite siguranța.
Atitudinea de autonomie se deosebește, de asemenea. Robotii de la fermă trebuie să funcționeze câteva ore pe baterie în timp ce navighează rânduri și câmpuri, necesitând o gestionare robustă a energiei și localizare de calitate exterioară. Robotii de depozit beneficiază de ajutoare de navigație structurate, cum ar fi coduri QR sau RFID, permițând operarea continuă cu cicluri scurte de încărcare. În mediile de îngrijire, robotul trebuie să se oprească frecvent pentru interacțiunea umană, necesitând un nivel mai ridicat de oprire sigură și capacități de suprascriere manuală.
Constrângerile de reglementare modelează viteza de implementare. Robotii agricoli sunt supuși standardelor de siguranță a echipamentului și, în unele regiuni, reglementărilor privind manipularea pesticidelor. Robotii de depozit trebuie să respecte ghidurile OSHA privind siguranța ocupațională și sănătatea pentru roboți colaborativi. Robotii de îngrijire se confruntă cu clasificările de dispozitive medicale și legile privind confidențialitatea pacienților, necesitând evaluări de risc detaliate și măsuri de protecție a datelor. Alinierea dezvoltării cu aceste cadre reduce întârzierile de certificare.
Mai jos este o matrice concisă care evidențiază cele mai relevante criterii pentru fiecare sector. Tabelul poate servi ca o listă de verificare atunci când evaluați blocurile de bază de robotică Carpathron descrise pe pagina Robotică și instrumentele firmware-ului asistat de AI din Carpathron Robotics & Coding.
| Criteriu | Agricultură | Depozit | Îngrijire |
|---|---|---|---|
| Mediu tipic | Exterior, sol inegal, praf, fluctuații de temperatură | Interior, alei structurate, climat controlat | Interior, podele netede, zgomot scăzut, igienă strictă |
| Capacitate de încărcătură | 10–15 kg (unelte, produse) | 20–30 kg (cutii, palete) | 5–8 kg (coșuri, dispozitive asistive) |
| Durată autonomie | 4–6 h operare continuă | 8–10 h cu baterii rapid schimbabile | 2–3 h cu interacțiune umană frecventă |
| Metodă de navigație | GPS‑asistată, detectare rânduri bazată pe viziune | Marcaje QR/RFID, cartografiere LiDAR | Oprire sigură bazată pe viziune, joystick manual |
| Focalizare reglementare | Siguranța echipamentului, manipulare pesticide | Standarduri OSHA pentru roboți colaborativi | Clasificare dispozitive medicale, confidențialitate pacienți |
| Necesitate integrării cheie | Rezistență la vreme robustă, inferență AI cu consum redus | Legături de date de înaltă capacitate, actualizări firmware rapide | Comunicare securizată, oprire de urgență ușoară |
Studiu de afaceri și cronologie pentru scalare
Factori de cost și investiție de capital
Principalii factori de cost pentru un program de robot umanoid utilitar sunt achiziția hardware-ului, licențierea agentului AI și suportul remote continuu. Designul modular al roboților Carpathon permite actualizări incremental; unitățile inițiale utilizează platforma Baby Carpathron ESP32‑CAM, care menține costul chassis-ului scăzut și oferă protocolul deschis Carpathon Robot pentru extindere viitoare. Adăugarea senzorilor, manipulatorilor sau plăcilor de calcul cu performanță superioară crește cheltuielile materiale proporțional.
Costurile software-ului sunt legate de agentul AI care asistă în generarea firmware-ului și controlul robotului. Aplicația Carpathron Robotics & Coding este gratuită pentru descărcare, însă companiile achiziționează de obicei licențe suplimentare ale agentului AI pentru niveluri de utilizare mai mari. Suportul remote, oferit prin serviciile de suport Qubitpage, se facturează per dispozitiv sau per incident, asigurând un buget predictibil pentru întreținere și depanare.
Modele de venit
Trezește fluxuri de venit complementare care pot fi combinate pentru a obține profitabilitate. În primul rând, un model de abonament pentru accesul la agentul AI percepe clienților o taxă recurentă bazată pe numărul de roboți activi și nivelul de asistență necesar. În al doilea rând, un acord de nivel de servicii (SLA) pentru suportul remote oferă timpi de răspuns garantati și asistență la fața locului, generând venituri constante din contractele de întreținere. În al treilea rând, un model bazat pe utilizare pentru funcționalități avansate—cum ar fi Carpathron Avatar pe dispozitive Meta Quest—permet operatorilor să plătească doar atunci când folosesc capacități premium, cum ar fi navigarea controlată prin cap.
Fiecare model valorifică infrastructura existentă Qubitpage: agentul AI rulează pe aplicația desktop Windows, iar suportul remote se integrează cu același backend, reducând sarcina de integrare și simplificând facturarea.
Plan de scalare pe trei ani
Anul 1 – Consolidare pilot. Implementați 10–15 unități Baby Carpathron în ferme și depozite selectate. Asigurați abonamente la agentul AI pentru fiecare unitate și stabiliți contracte de suport remote care acoperă diagnosticele de rutină. Monitorizați metrici cheie precum timpul mediu de reparare și frecvența actualizărilor firmware pentru a rafina estimările de cost.
Anul 2 – Extindere la facilități de îngrijire. Introduceți agentul Windows Muse Carpathron pe modelele Meta Muse pentru sarcini de asistență pacient. Măriți nivelul de abonament al agentului AI pentru a include Carpathron Avatar, permițând îngrijitorilor să controleze roboții prin mișcări de cap. Extindeți acordurile de suport remote pentru a acoperi flota mai mare, țintind o reducere de 20 % a vizitelor tehnicienilor la fața locului.
Anul 3 – Lansare completă umanoid utilitar. Treceți la prototipuri umanoid utilitar modulare, integrând actuatori cu capacitate mai mare și senzori de percepție avansați. Alocați o parte din venituri unui model bazat pe utilizare pentru funcții premium, cum ar fi navigarea autonomă în medii dinamice. Până la sfârșitul celui de-al treilea an, vizați o flotă de 50–70 de unități cu un mix echilibrat de abonament, SLA și venituri bazate pe utilizare, generând un flux de numerar pozitiv care susține cercetarea și dezvoltarea continuă.
Pe tot parcursul călătoriei de scalare, mențineți o colaborare strânsă cu echipa de suport Qubitpage prin portalul de contact pentru a asigura rezolvarea rapidă a problemelor și îmbunătățirea continuă a bazei de cunoștințe a agentului AI.
Întrebări frecvente
Cât timp durează trecerea de la prototip la un robot umanoid utilitar comercial?
Trebuie să se ia în considerare 18 până la 24 de luni pentru a transforma un prototip funcțional într-un robot umanoid utilitar gata de piață. Primele șase luni sunt dedicate rafinării toleranțelor mecanice, integrarea senzorilor și firmware-ului esențial pentru siguranță. Restul perioadei cuprinde testări extinse în mediile țintă, pregătirea pentru certificare și scalarea lanțului de aprovizionare pentru producția în volum. Feedback-urile iterative cu utilizatorii timpurii pot accelera calendarul, dar nu pot elimina nevoia de validare completă.
Ce componente hardware sunt esențiale pentru un robot care lucrează în ferme și depozite?
Un umanoid utilitar robust pentru agricultură sau logistică trebuie să combine un set de actori cu cuplu ridicat, articulații etanșate la intemperii, un sistem de alimentare industrial și un pachet de senzori care include LiDAR, camere RGB‑D și senzori de forță‑cuplu la încheieturi. Un modul de calcul rezistent—de obicei o placă Intel Xeon sau bazată pe ARM—asigură capacitatea de procesare necesară pentru percepție și control în timp real. În plus, un pachet de baterii modular cu posibilitatea de schimb rapid garantă funcționarea neîntreruptă în timpul schimburilor lungi.
Poate fi reutilizat software-ul Qubitpage existent pentru o nouă platformă umanoidă?
Da. Agentul Carpathron Robotics & Coding Windows poate fi extins pentru a susține noul hardware prin protocolul său deschis Carpathron Robot Protocol, care se bazează pe comenzi HTTP standard și fluxuri MJPEG pentru feedback vizual. Dezvoltatorii pot scrie firmware personalizat pentru microcontrolerul robotului și apoi pot folosi funcția de generare de cod asistată de AI pentru a produce binare gata de încărcare. Aceeași interfață desktop permite, de asemenea, monitorizarea și depanarea la distanță prin mesaje text sau vocale WhatsApp.
Ce aprobări de reglementare sunt necesare pentru implementarea unui robot de îngrijire?
Implementarea unui umanoid într-un mediu de îngrijire declanșează clasificarea ca dispozitiv medical în multe jurisdicții, necesitând conformitate cu IEC 60601‑1 pentru siguranța electrică și ISO 13485 pentru managementul calității. În Uniunea Europeană, marcajul CE este obligatoriu, iar în Statele Unite se cere de obicei aprobarea FDA 510(k) dacă robotul efectuează funcții terapeutice. În plus, reglementările privind confidențialitatea datelor, cum ar fi GDPR sau HIPAA, trebuie abordate atunci când robotul prelucrează informații despre pacienți.
Cum poate o afacere să calculeze ROI pentru un robot umanoid utilitar?
Începeți prin a cuantifica economiile la costul forței de muncă: comparați salariul orar al lucrătorilor umani cu costul operațional al robotului, inclusiv electricitate, întreținere și depreciere pe durata de viață estimată. Adăugați câștigurile de productivitate datorate funcționării continue și a ratelor reduse de erori, apoi scădeți orice cheltuieli inițiale de integrare, cum ar fi unelte personalizate sau instruire. Beneficiul net rezultat, împărțit la investiția totală, oferă procentul ROI, care poate fi proiectat pe un orizont de trei până la cinci ani pentru luarea deciziilor.
Pași următori pentru adoptarea roboților umani de utilitate
Începe prin a cartografia sarcinile specifice pe care dorești să le automatizezi în unitatea ta. Enumeră mișcările repetitive, pașii de manipulare a materialelor sau rutinele de asistență pentru pacienți, apoi compară-le cu capacitățile actuale ale platformei modulare Carpathron. Identifică orice lacune care necesită efectoare suplimentare sau module de senzor, și planifică un traseu de upgrade etapizat care începe cu mașina robot Baby Carpathron ESP32‑CAM pentru navigație de bază și testarea viziunii.
Apoi, configurează o zonă pilot în care agentul Windows Muse Carpathron poate fi conectat la un căști Meta Quest 3. Folosește interfața de text sau voce WhatsApp pentru a emite comenzi simple și pentru a observa latența și fiabilitatea. Înregistrează metrici de performanță, cum ar fi timpul de finalizare a sarcinilor și ratele de eroare, apoi rafinează scripturile de control cu asistența AI oferită de aplicația Carpathron Robotics & Coding.
În final, integrează datele colectate în programul tău de întreținere și antrenează personalul pe metoda de direcționare bazată pe avatar. Când pilotul demonstrează rezultate constante, extinde implementarea la celule de lucru suplimentare și ia în considerare adăugarea de module personalizate pentru nevoile specifice ale industriei tale. Pentru îndrumări detaliate, vizitează pagina cea mai relevantă de pe Qubitpage.