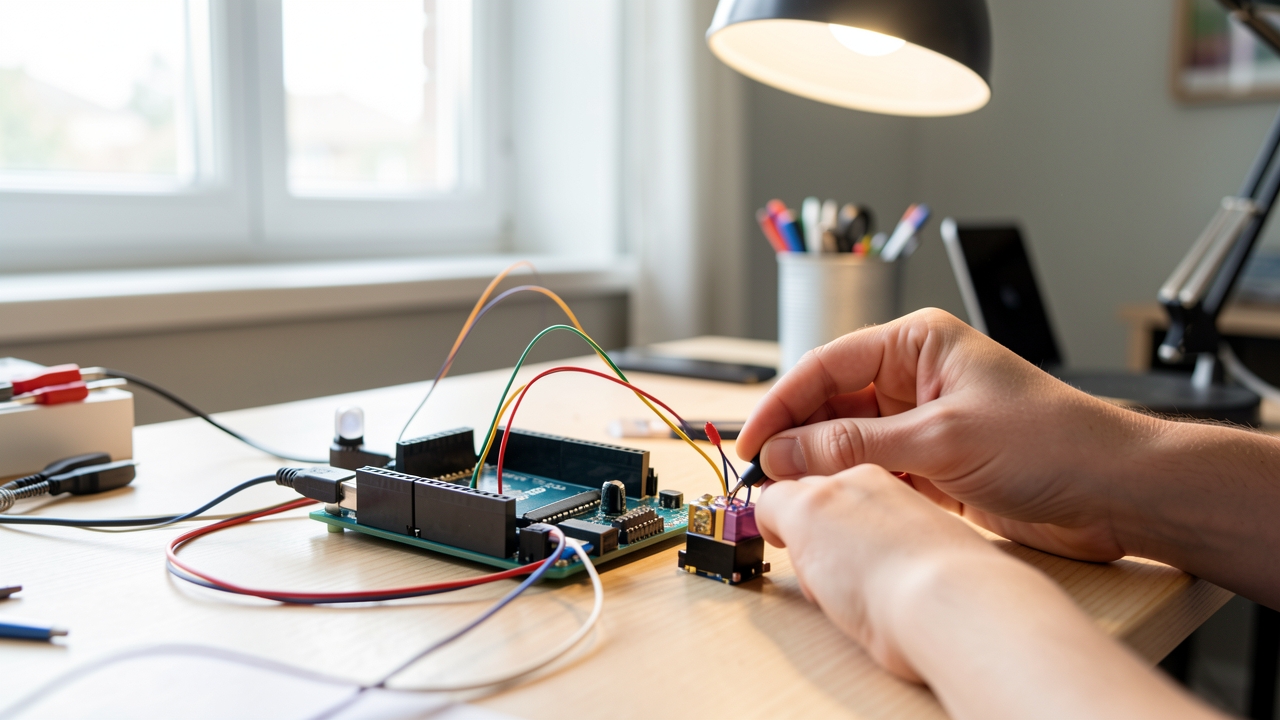
Începătorii întâmpină adesea dificultăți în conectarea mai multor senzori la un Arduino Mega și în scrierea codului care să îi facă să lucreze împreună. Principala problemă constă în potrivirea pinilor corecți, a cerințelor de alimentare și a bibliotecilor.
Răspunsul este un ghid clar, pas cu pas, de conexiuni și programare, care arată cum să configurezi un senzor de distanță ultrasonică, un giroscop MPU6050 și un motor servo pe aceeași placă.
Ce echipament hardware ai nevoie pentru un proiect cu senzor Arduino Mega
Placă de bază și microcontroler
Fundamentul proiectului este Arduino Mega 2560. Cu 54 de pini digitali I/O, 16 intrări analogice și multiple porturi seriale hardware, este ideal pentru gestionarea simultană a unui senzor ultrasonic, a unui gyro/accelerometru MPU‑6050 și a unui servo de hobby. Alimentați placa printr-un adaptor de perete 7‑12 V DC conectat la jack-ul de la baril, sau printr-o sursă USB de 5 V dacă consumul total de curent rămâne sub 500 mA.
Module de senzori
- Senzorul de distanță ultrasonic HC‑SR04 – oferă măsurare bazată pe ecou până la 4 m. Utilizează o sursă de 5 V și doi pini digitali (trigger și echo).
- Gyro/accelerometru MPU‑6050 – un IMU cu 6 axe care comunică prin I²C. Necesită 3.3 V (pinul 3.3 V al Mega) și liniile SDA/SCL (pini 20 și 21).
- Servo de hobby standard – de obicei model SG90 sau MG90S. Funcționează cu 4.8‑6 V și necesită un pin digital PWM pentru control.
Distribuție de putere și siguranță
Având în vedere că servo-ul poate trage curenți de vârf între 500‑800 mA, izolați sursa de putere a acestuia de regulatorul 5 V al Mega. Folosiți o sursă de 5 V / 2 A separat sau un pachet de baterii (patru celule AA) conectat la linia de alimentare a servo-ului, și conectați toate pinii GND împreună pentru a menține o referință comună. Adăugați un condensator de decuplare de 0.1 µF între pini VCC și GND ai MPU‑6050 pentru a suprimă zgomotul I²C.
Instrumente și accesorii opționale
- Placă de testare și fire jumper – pentru prototipare rapidă fără soldă.
- Conectori Dupont de la masă la femelă – utili pentru conexiuni sigure la cei patru pini ai senzorului ultrasonic.
- Cablu USB (tip B) – pentru programarea Mega-ului și monitorizarea serială.
- Multimetru – pentru verificarea nivelurilor de tensiune și a continuității înainte de a alimenta circuitul.
- Bracți de montaj tip 3D‑printat sau tăiată cu laser – pentru a poziționa senzorul ultrasonic și MPU‑6050 la unghiuri fixe.
Suport software de la Qubitpage
Aplicația Windows Carpathron Robotics & Coding poate genera și încărca firmware care interacționează cu senzorii menționați. Asistentul de cod asistat de AI ajută la crearea inițializării I²C pentru MPU‑6050 și a rutinei de modulare a lărgimii impulsului pentru servo, reducând efortul de programare manuală.
Check‑list rezumat
| Articol | Specificație tipică |
|---|---|
| Arduino Mega 2560 | Logică 5 V, 54 I/O digitali, 16 analogice |
| HC‑SR04 ultrasonic | 5 V, 2 pini digitali |
| MPU‑6050 IMU | 3.3 V, I²C (SDA/SCL) |
| Servo de hobby | 4.8‑6 V, pin PWM |
| Sursă de putere pentru servo | 5 V / 2 A externă |
| Accesorii pentru prototipare | Placă de testare, fire jumper, multimetru |
Cum să conectezi senzorul de distanță ultrasonic la Arduino Mega
Senzorii de distanță ultrasonic, precum HC‑SR04, emit un scurt impuls sonor și măsoară timpul necesar pentru ca ecoul să se întoarcă. Arduino Mega citește acest interval pe pinul Echo și îl convertește într-o distanță utilizând viteza sunetului. Deoarece Mega oferă multe porturi digitale, poți plasa senzorul pe o placă de test și să păstrezi cablajul ordonat în timp ce prototipezi.
- Adună componentele. Ai nevoie de un modul HC‑SR04, o placă de test standard, patru fire jumper și placa Arduino Mega.
- Introdu senzorul în placa de test. Aliniază cele patru pini (VCC, Trig, Echo, GND) cu un singur rând de găuri astfel încât fiecare pin să stea pe coloana sa.
- Conectează VCC la Mega. Folosește un jumper roșu pentru a lega pinul VCC al senzorului cu pinul
5Val Mega (pinul 21). Senzorul funcționează la 5 V, deci nu este necesar un regulator de tensiune. - Conectează GND la Mega. Atașează un jumper negru de la pinul GND al senzorului la unul dintre pinii de masă ai Mega (de ex. GND 1, pinul 22). Aceasta finalizează circuitul de alimentare.
- Conectează pinul Trig. Conectează pinul Trig al senzorului la un pin digital liber pe Mega, cum ar fi
D22. Acest pin va trimite impulsul de declanșare care pornește fiecare măsurare. - Conectează pinul Echo. Conectează pinul Echo la un alt pin digital, de exemplu
D23. Mega va citi semnalul de durată înaltă pe această linie. - Asigură conexiunile. Verifică că fiecare jumper este bine fixat în placa de test și că niciun fir nu se intersectează accidental. Un layout curat reduce riscul de scurtcircuit în timpul testării.
- Încarcă un sketch de test. Deschide Arduino IDE, selectează placa Mega și încarcă un sketch simplu care pulsează pinul Trig și citește pinul Echo. Verifică că monitorul serial afișează valori de distanță realiste înainte de a trece la proiectul complet.
Când senzorul este alimentat, pinul Trig primește un impuls HIGH de 10 µs, determinând modulul să emită un burst ultrasonic de 8 cicluri la 40 kHz. Pinul Echo rămâne HIGH pentru timpul de întoarcere; Mega măsoară acest interval cu pulseIn() și calculează distanța împărțind timpul la 58 (pentru centimetri). Folosirea unei plăci de test îți permite să experimentezi cu alocări alternative de pini fără să sopletezi, ceea ce este util dacă mai târziu integrezi senzorul într-un robot mai mare construit cu componente Carpathron robotics.
Sfat: Plasează un condensator ceramic de 0.1 µF între VCC și GND pe placa de test, aproape de senzor. Acesta filtrează fluctuațiile de putere și îmbunătățește stabilitatea măsurărilor, în special când Mega conduce mai multe periferice simultan.
Conectarea gyro/accelerometrului MPU6050 la Mega prin I2C
Alocarea pinilor pe Arduino Mega
MPU6050 utilizează magistrala I2C, care pe Mega este fixată pe pinul 20 (SDA) și pinul 21 (SCL). Conectează linia SDA a senzorului la pinul 20 și linia SCL la pinul 21. Alimentați modulul cu 5 V din pinul 5V al Mega și puneți la masă pinul GND. Tabelul tipic de cablare este următorul:
- MPU6050 VCC → Mega
5V - MPU6050 GND → Mega
GND - MPU6050 SDA → Mega
Pin 20 - MPU6050 SCL → Mega
Pin 21
Adăugarea rezistoarelor de pull‑up
Liniile I2C sunt colectoare deschise; ele au nevoie de rezistoare de pull‑up la tensiunea de alimentare. Mega nu furnizează pull‑ups interne suficient de puternice pentru o operare fiabilă cu MPU6050, așa că plasează rezistoare externe între fiecare linie și 5 V. Valorile între 4,7 kΩ și 10 kΩ funcționează bine. O practică comună este să folosești un singur rezistor de 4,7 kΩ pentru SDA și altul de 4,7 kΩ pentru SCL. Conectează o capăt al rezistorului la linia respectivă și celălalt capăt la railul 5V de pe breadboard.
Verificarea conexiunii
După cablare, deschide Arduino IDE și rulează un simplu sketch de scanare I2C. Scannerul va raporta adresa MPU6050 (de obicei 0x68 sau 0x69 dacă pinul AD0 este înalt). Dacă adresa apare, pull‑ups și maparea pinilor sunt corecte. Dacă nu se găsește nicio adresă, verifică din nou conexiunile rezistorilor și asigură-te că senzorul este alimentat.
Integrarea cu Carpathron Robotics & Coding
Aplicația Windows Carpathron Robotics & Coding poate detecta MPU6050 când este conectat prin I2C și poate sugera firmware care citește datele de accelerare și rotație. Pornește aplicația, selectează „Add Sensor”, alege „MPU6050” și lasă asistentul AI să genereze sketchul Arduino corespunzător. Codul generat va include apelul Wire.begin() care inițializează automat magistrala I2C a Mega pe pinurile 20/21.
Exemplu de cod de inițializare
#include <Wire.h>
#include <MPU6050.h>

MPU6050 imu;

void setup() {
  Wire.begin();               // Inițializează I2C pe pinurile 20 (SDA) și 21 (SCL)
  Serial.begin(115200);
  imu.initialize();
  if (imu.testConnection()) {
    Serial.println("MPU6050 connection successful");
  } else {
    Serial.println("MPU6050 not detected");
  }
}
void loop() {
  int16_t ax, ay, az, gx, gy, gz;
  imu.getMotion6(&ax, &ay, &az, &gx, &gy, &gz);
  Serial.print("Accel: "); Serial.print(ax); Serial.print(", "); Serial.print(ay); Serial.print(", "); Serial.println(az);
  Serial.print("Gyro: "); Serial.print(gx); Serial.print(", "); Serial.print(gy); Serial.print(", "); Serial.println(gz);
  delay(200);
}
Îndrumări comune de depanare
- Asigură-te că pinul AD0 al MPU6050 este scăzut dacă vrei adresa
0x68. Trage-l înalt pentru a comuta la0x69. - Verifică că rezistoarele de pull‑up nu sunt scurtate la masă; o scurtă va menține liniile la nivel scăzut și va împiedica comunicarea.
- Dacă senzorul funcționează pe un board mai mic (de ex. Uno) dar nu pe Mega, verifică că niciun alt dispozitiv nu utilizează pinurile 20/21 pentru alt scop.
Cu pinurile corecte, pull‑ups fiabile și un pas rapid de verificare, MPU6050 poate fi integrat fără probleme în orice proiect Arduino Mega, fie că construiești un set de senzori autonom, fie că extinzi un robot Carpathron cu conștientizare a orientării.
Conectarea unui servo standard de hobby la Arduino Mega
Pinout și conexiuni de bază
Servo-ul tipic de hobby are trei fire: un fir de semnal PWM, o linie de alimentare 5 V și un fir de masă. Conectați firul de semnal la orice pin PWM de pe Mega, de exemplu pinul 9. Firul roșu de alimentare trebuie conectat la o sursă stabilă de 5 V, iar firul negru sau maro de masă trebuie să împărtășească aceeași masă ca și Arduino.
De ce contează o sursă de alimentare separată
Servo-urile trag curenți de vârf între 500 mA și 1 A când se mișcă sub sarcină. Alimentarea directă a acestor curenți din regulatorul încorporat al Mega-ului poate provoca un brown‑out, resetând microcontrolerul și coruptând fluxul programului. Folosirea unei surse externe de 5 V — de preferință un adaptor de perete reglabil sau un pachet LiPo dedicat cu un convertor buck de 5 V — menține stabilă linia de tensiune a Arduino-ului.
Conectați masa sursei externe la pinul GND al Mega-ului înainte de a conecta masa servo-ului. Această referință comună asigură interpretarea corectă a semnalului PWM de către electronica de control a servo-ului.
Ghid pas cu pas pentru cablaj
- Identificați cele trei fire ale servo-ului: semnal (de obicei portocaliu sau galben), alimentare (roșu) și masă (negru sau maro).
- Introduceți un jumper de tip male-to-female de la pinul 9 al Mega-ului la firul de semnal al servo-ului.
- Conectați firul de alimentare al servo-ului la terminalul +5 V al sursei externe.
- Încadrați masa sursei externe la pinul GND al Mega-ului, apoi atașați firul de masă al servo-ului la același punct.
- Fixați toate conexiunile pe o placă de testare sau pe un bloc terminal mic pentru a evita contacte slăbite în timpul funcționării.
Testarea conexiunii
Încărcați un sketch simplu de scanare care mută servo-ul de la 0° la 180° în pași de 10°, pauzând 500 ms între pași. Dacă servo-ul se blochează sau Mega-ul se resetează, verificați că sursa de alimentare externă livrează cel puțin 1 A și că toate masele sunt bine legate împreună.
Pentru proiecte care implică mai multe servo-uri, cascadați liniile de alimentare de la aceeași sursă externă, dar păstrați firul de semnal al fiecărui servo pe un pin PWM separat. Această configurație previne scăderea tensiunii pe linia comună de alimentare.
Sfat: Când folosiți un pachet de baterii, adăugați un condensator electrolitic de 100 µF între terminalele +5 V și GND ale sursei. Condensatorul tamponizează creșterile bruște de curent și reduce și mai mult riscul de brown‑outs.
Integrarea cu instrumentele Qubitpage
Dacă intenționați să controlați servo-ul de la o interfață remote, aplicația Carpathron Robotics & Coding disponibilă pe Microsoft Store poate genera comenzile PWM și încărca firmware direct pe Mega. Aceeași aplicație suportă și Carpathron Avatar, permițând să conduceți un robot auto în timp ce servo-ul se ocupă de montajul camerei.
Pentru ghid suplimentar privind gestionarea alimentării, consultați pagina Produse, care listează adaptoarele de alimentare recomandate compatibile cu Mega și accesoriile Carpathron.
Cod complet Arduino Mega pentru ultrason, giroscop și servo
Include bibliotecile și obiectele globale
Începe prin a încărca cele trei biblioteci necesare. NewPing gestionează senzorul ultrasonic HC‑SR04, MPU6050 oferă date de orientare de la MPU6050, iar Servo controlează un servo de hobby. Declară pini pentru trigger și echo, distanța maximă pe care o aștepți și creează instanța NewPing. Apoi instanțiază obiectul MPU6050 și un obiect Servo pentru motor.
#include <NewPing.h>
#include <MPU6050.h>
#include <Wire.h>
#include <Servo.h>

// Pini ultrasonici
const uint8_t TRIG_PIN = 22;
const uint8_t ECHO_PIN = 23;
const unsigned int MAX_DISTANCE = 200; // cm

NewPing sonar(TRIG_PIN, ECHO_PIN, MAX_DISTANCE);

// MPU6050
MPU6050 imu;

// Servo
Servo myServo;
const uint8_t SERVO_PIN = 9;
Rutina de inițializare
În setup() inițializează comunicarea serială pentru depanare, pornește I2C și pornește MPU6050. Verifică conexiunea senzorului; dacă eșuează, afișează o eroare și oprește programul. Atașează servo la pinul său și setează o poziție inițială de 90° (neutru). Senzorul ultrasonic nu necesită inițializare explicită în afară de constructorul NewPing.
void setup() {
  Serial.begin(115200);
  Wire.begin();

  // Inițializează MPU6050
  if (!imu.begin()) {
    Serial.println(F("Conexiune MPU6050 eșuată"));
    while (1);
  }
  imu.calcGyroOffsets(true);

  // Atașează servo
  myServo.attach(SERVO_PIN);
  myServo.write(90);

  Serial.println(F("Sistem gata"));
}
Bucle principală – citirea senzorilor și controlul servo-ului
Bucle citește distanța, pitch și roll, apoi mapă distanța la un unghi de servo. Citirea ultrasonică utilizează sonar.ping_cm(). Pentru MPU6050, imu.update() actualizează senzorul, iar imu.getAngleX() și imu.getAngleY() furnizează pitch și roll în grade. Distanța este limitată între 5 cm și 150 cm, apoi scalată la un interval 0‑180° pentru servo. În final, valorile sunt afișate pentru monitorizare.
void loop() {
  // Distanța ultrasonică (cm)
  unsigned int distance = sonar.ping_cm();
  if (distance == 0) distance = MAX_DISTANCE; // fără ecou

  // Orientare MPU6050
  imu.update();
  float pitch = imu.getAngleX(); // înclinare pe axa X
  float roll  = imu.getAngleY(); // înclinare pe axa Y

  // Mapă distanța la unghiul servo
  distance = constrain(distance, 5, 150);
  int servoAngle = map(distance, 5, 150, 0, 180);
  myServo.write(servoAngle);

  // Ieșire de depanare
  Serial.print(F("Dist: "));
  Serial.print(distance);
  Serial.print(F(" cm | Pitch: "));
  Serial.print(pitch);
  Serial.print(F("° | Roll: "));
  Serial.print(roll);
  Serial.print(F("° | Servo: "));
  Serial.println(servoAngle);

  delay(100);
}
Integrarea cu instrumentele de robotică Qubitpage
Dacă intenționezi să rulezi codul Mega pe un robot Carpathron, poți încărca schița prin agentul desktop Carpathron Robotics & Coding. Asistența AI a agentului poate sugera ajustări de parametri pentru intervalul servo-ului sau pragurile senzorului, accelerând iterația pe partea hardware.
Compară caracteristicile bibliotecilor de senzori și alternativele
Ecosistemul Arduino oferă mai multe biblioteci care simplifică lucrul cu sonarele ultrasonice, modulele IMU și servourile de hobby. Alegerea cea mai potrivită depinde de câtă memorie poate elibera Mega-ul tău, de frecvența de actualizare necesară și de complexitatea codului înconjurător. Mai jos găsești o comparație concisă a celor mai uzuale opțiuni: NewPing pentru senzori ultrasonici, Ultrasonic (o alternativă ușoară), biblioteca MPU6050 de la Jeff Rowberg pentru datele de giroscop/accelerometru și biblioteca încorporată Servo.
| Bibliotecă | Ușurință de utilizare | RAM necesar (bytes) | Frecvență tipică de actualizare | Aplicații tipice |
|---|---|---|---|---|
| NewPing | Ridicată – apeluri de funcție unică (ex.: ping_cm()) |
~30 | Până la 30 Hz (depinde de timpul de ecou al senzorului) | Evitarea obstacolelor, declanșări bazate pe distanță |
| Ultrasonic | Mediu – necesită temporizare manuală cu pulseIn() |
~15 | 10–20 Hz (limitat de blocarea pulseIn()) |
Verificări simple de distanță, demonstrații educaționale |
| MPU6050 (Jeff Rowberg) | Mediu – rutină de inițializare și apel getMotion6() |
~120 (include buffer FIFO) | Până la 200 Hz (depinde de viteza I2C) | Stabilizare, urmărire de mișcare, orientare robot |
| Servo (încorporat) | Ridicată – Servo.attach() și write() sunt directe |
~30 per instanță servo | 50 Hz (actualizare PWM implicită) | Actuare braț, direcționare, pan/tilt cameră |
Când memoria este limitată, biblioteca Ultrasonic ușoară câștigă, însă apelul blocant pulseIn() poate opri alte sarcini. NewPing adaugă suport non‑blocant și gestionare automată a timpului de expirare, făcând-o mai potrivită pentru proiecte care citește și date IMU sau controlează servouri simultan.
Biblioteca MPU6050 de la Jeff Rowberg este standardul de facto pentru accesul la senzorii brute. Ea oferă citiri calibrate, suport de întrerupere și gestionare FIFO, esențiale pentru navigație lină a robotului. Pe un Arduino Mega, consumul suplimentar de RAM este acceptabil, mai ales când robotul rulează mai multe periferice, cum ar fi Carpathron Avatar (Carpathron robotics) sau aplicația Carpathron Robotics & Coding bazată pe Windows (pagina produsului).
Biblioteca nativă Servo este fiabilă pentru până la 12 servouri simultan pe Mega. Dacă ai nevoie de precizie mai mare sau de profiluri de mișcare în lanț, ia în considerare varianta ServoTimer2, dar aceasta adaugă câteva sute de bytes de RAM.
În practică, o configurație echilibrată pentru proiectul de senzori Arduino Mega utilizează NewPing pentru HC‑SR04, MPU6050 de la Jeff Rowberg pentru orientare și biblioteca încorporată Servo pentru motorul de direcționare. Această combinație rămâne bine sub limita de 8 KB SRAM a Mega-ului, oferind actualizări de senzori sub 30 ms și control servo lin la 50 Hz.
Întrebări frecvente
Cum pot alimenta mai multe senzori pe un Arduino Mega fără a suprasolicita placa?
Conectează liniile VCC ale senzorilor la o sursă externă de 5 V care poate furniza curentul combinat și conectează pinii GND la GND-ul Mega-ului. Folosește un choke de mod comun sau un condensator de decuplare mic (0,1 µF) lângă fiecare senzor pentru a suprimă zgomotul. Păstrează pinul de 5 V al Mega-ului doar pentru dispozitive cu curent redus, cum ar fi rezistoarele pull‑up sau LED-urile de stare.
Care este adresa corectă I2C pentru MPU6050 pe un Mega?
MPU6050 are implicit adresa de 7 biți 0x68 când pinul AD0 este la nivel scăzut. Dacă soldezi pinul AD0 la nivel înalt, adresa devine 0x69. Verifică adresa cu un sketch scanner I2C înainte de a inițializa senzorul în cod.
Pot folosi același pin PWM pentru mai multe servo-uri?
Arduino Mega oferă canale PWM dedicate, dar fiecare servo necesită propriul său output de timer pentru a menține lățimile de impuls precise. Împărtășirea unui singur pin PWM va cauza jitter și poziții imprevizibile. Folosește pini separați (de exemplu, pini 2‑13) sau o placă driver servo care gestionează mai multe servo-uri pe un singur bus I2C.
De ce senzorul ultrasonic oferă citiri erratic și cum se rezolvă?
Cross‑talk între mai multe module ultrasonic sau reflexiile de la suprafețe în apropiere pot produce ecouri spurious. Activează fiecare senzor în secvență cu cel puțin 60 ms de întârziere și adaugă un delayMicroseconds(10) scurt după impulsul de declanșare. Protejează linia de ecou cu un rezistor de 100 Ω și plasează un condensator de 0,1 µF între VCC și GND pentru a reduce ondularea puterii.
Este sigur să rulez servo-ul direct de la regulatorul 5 V al Mega-ului?
Regulatorul integrat este destinat doar la câteva sute de mA, în timp ce un servo obișnuit de hobby consumă 500‑800 mA sub sarcină. Alimentă servo-ul de la o sursă externă de 5 V capabilă să furnizeze cel puțin 2 A și conectează pământul său la GND-ul Mega-ului pentru a menține o referință comună. Acest lucru previne scăderea tensiunii care ar putea reseta placa sau cauza comportament erratic.
Rezumat și pași următori
În acest ghid am conectat un senzor ultrasonic HC‑SR04, un gyroscop/accelerometru MPU‑6050 și un servo standard SG90 la un Arduino Mega, am calibrat citirile și le-am combinat într-o singură buclă care actualizează distanța, orientarea și poziția în timp real. Punctele cheie sunt să alimentați senzorii de pe traseul de 5 V, să folosiți rezistoare pull‑up separate I²C pentru gyro și să mapați unghiul servoului la distanța măsurată pentru o evitare lină a obstacolelor.
După ce ați verificat ieșirea serială, încărcați schița și testați robotul pe o suprafață plată. Ajustați constantele servoMin și servoMax pentru a corespunde limitelor mecanice ale servoului și reglați cu precizie coeficienții de filtrare ai gyroscopului dacă orientarea se deplasează. Pentru comportamente mai complexe, luați în considerare adăugarea de logică condițională care activează servo doar atunci când citirea ultrasonică scade sub un prag de siguranță.
Când sunteți gata să extindeți proiectul—poate prin adăugarea telemetriei Wi‑Fi sau integrarea generării de cod asistate de AI—explorați instrumentele oferite de Qubitpage. Descoperiți aplicația Carpathron Robotics & Coding pentru a optimiza actualizările firmware-ului și a experimenta controlul robotului de pe desktop.