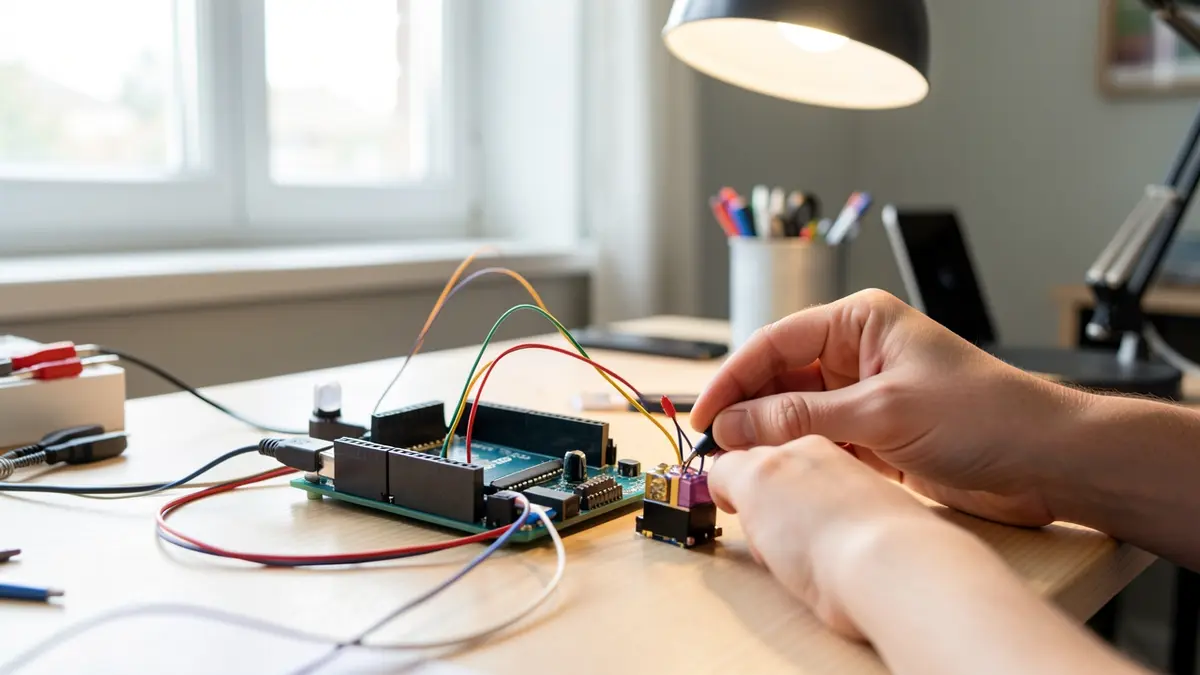
Când începi un proiect cu robot, ai nevoie de un controller care să corespundă puterii de procesare necesare, conectivității și ușurinței de programare.
Răspunsul direct: folosește ESP32 pentru roboți ușori și wireless, Raspberry Pi pentru sarcini intensive de viziune sau bazate pe Linux, și Arduino pentru control fiabil și cu latență scăzută.
Cum să alegi placa care îndeplinește nevoile robotului tău
Alegerea unui microcontroler sau a unui computer cu placă unică pentru un robot începe cu o viziune clară asupra sarcinilor pe care robotul trebuie să le îndeplinească. Un bot care urmează o linie și are nevoie doar să citească câteva senzori și să conducă două motoare poate funcționa pe un MCU modest, în timp ce un drone ghidat de viziune care rulează inferență de rețea neurală va necesita un mediu Linux complet. Primul pas este să listezi cerințele funcționale și apoi să le asociezi caracteristicilor plăcii care contează cel mai mult.
Putere de procesare și cerințe în timp real
Buclele de control robotic rulează adesea la 100 Hz sau mai rapid. Plăcile cu un timer hardware dedicat și latență de întrerupere deterministică, cum ar fi familia Arduino, se descurcă excelent în bucle strânse în timp real. ESP32 oferă un procesor Tensilica dual-core care poate rula un RTOS ușor, oferind suficient spațiu pentru fuziune de senzori și inferență AI modestă fără a sacrifica sincronizarea. Modelele Raspberry Pi găzduiesc un CPU ARM multi-core sub Linux; sunt ideale când ai nevoie de un sistem de operare complet, biblioteci de nivel înalt sau sarcini accelerate GPU, dar trebuie să gestionezi programarea nedeterministă cu atenție.
Densitate I/O și suport periferic
Numără pinurile digitale, analogice, PWM și de comunicare pe care robotul le va folosi. Plăcile Arduino expun de obicei 14‑20 pinuri I/O digitale cu câteva intrări analogice, facilitând cablarea pentru drivere de motoare, servomotoare și encoder-e. ESP32 dublează numărul de GPIO și adaugă SPI, I²C, UART și canale de atingere capacitivă, simplificând conectarea mai multor senzori și module wireless. Raspberry Pi oferă un header de 40 de pini cu GPIO, I²C, SPI și UART, dar mai puține intrări analogice; de obicei ai nevoie de un ADC extern pentru senzori analogici.
Opțiuni de conectivitate
Comunicarea wireless este un factor decisiv pentru mulți roboți. ESP32 integrează Wi‑Fi 2.4 GHz și Bluetooth LE, permițând actualizări OTA directe și control la distanță prin smartphone sau un serviciu de mesagerie. Plăcile Arduino pot adăuga Wi‑Fi sau BLE cu scuturi sau module companion, dar asta adaugă cost și complexitate. Raspberry Pi include Ethernet și Wi‑Fi (în majoritatea modelelor) și poate rula un stack de rețea complet, făcându-l potrivit pentru streaming video sau gestionarea API-urilor HTTP.
Consum de energie și autonomie a bateriei
Roboti alimentați de baterii beneficiază de MCU-uri cu consum scăzut. ESP32 poate intra în moduri de somn profund consumând sub 10 µA, prelungind durata de funcționare pentru platforme mobile. Plăcile de tip Arduino Uno consumă câțiva miliamperi în idle, în timp ce variantele mai puternice, cum ar fi Arduino Due, consumă mai mult. Modelele Raspberry Pi consumă de obicei 2‑5 W, ceea ce scurtează autonomia bateriei, cu excepția utilizării unui pachet de baterii cu capacitate mare.
Suport comunitar și ecosistem
O comunitate vibrantă reduce timpul de dezvoltare. Istoricul de 15 ani al Arduino oferă biblioteci extinse, tutoriale și suport pe forum pentru controlul motoarelor, integrarea senzorilor și depanare. ESP32 beneficiază atât de ecosistemul Arduino (prin nucleul Arduino) cât și de SDK-ul Espressif, oferind un set bogat de exemple pentru Wi‑Fi, BLE și operare cu consum redus. Comunitatea Linux a Raspberry Pi oferă pachete gata făcute pentru viziune computerizată, învățare automată și integrare ROS. Când ai nevoie de ajutor specific pentru placă, caută secțiunea robotics de pe site-ul Qubitpage pentru ghiduri care fac referire la fiecare platformă.
Evaluând puterea de procesare, I/O, conectivitate, consumul de energie și resursele comunității în raport cu obiectivele funcționale ale robotului tău, poți restrânge câmpul la placa care echilibrează capacitatea cu simplitatea. Secțiunile următoare explorează fiecare platformă în detaliu, urmate de un ghid practic de configurare pentru Carpathron Robotics & Coding cu placa aleasă.
ESP32: Wi‑Fi și Bluetooth la preț mic pentru roboți simpli
ESP32 este un microcontroler dual‑core care integrează Wi‑Fi 2.4 GHz și Bluetooth LE într-un pachet compact. Rulează la până la 240 MHz, oferă 520 KB SRAM și suportă o gamă de periferice precum PWM, ADC, I²C și SPI, fiind potrivit pentru procesarea ușoară a senzorilor și controlul motoarelor. Deoarece cipul este ieftin—adesea sub 5 USD la volum—este o alegere populară pentru roboții amatori care au nevoie de conectivitate wireless fără un sistem de operare complet.
Utilizări tipice pentru roboți
Roboții care urmează o linie simplă sau evită obstacolele pot folosi canalele PWM încorporate în ESP32 pentru a conduce motoare DC mici direct, în timp ce citește senzorii de distanță prin ADC. Pentru robotică de colonie, stivă Bluetooth LE permite comunicarea peer‑to‑peer, permițând zeci de unități să interschimbe actualizări de stare fără un hub central. Când un robot trebuie să raporteze telemetrie către un tablou de bord în cloud, stivă Wi‑Fi poate trimite payload-uri JSON către un broker MQTT sau un punct final HTTP, menținând amprenta codului sub 100 KB.
Un alt scenariu comun este controlul la distanță prin smartphone. ESP32 poate găzdui un server web ușor care servește o pagină de control, permițând utilizatorilor să direcționeze robotul de la un browser. Această abordare elimină nevoia unui modul radio separat și valorifică aceeași rețea Wi‑Fi folosită pentru actualizările firmware.
Integrare cu Carpathron Robotics & Coding
Carpathron Robotics & Coding, disponibil gratuit în Microsoft Store, include o funcție de detectare a plăcilor asistată de AI care recunoaște dispozitivele ESP32 atunci când sunt conectate prin USB. După detectare, aplicația poate genera firmware de bază pe baza prompturilor în limbaj natural, compila schița și încărca direct pe placă. Acest flux de lucru elimină pașii manuali de instalare a toolchain-ului ESP‑IDF sau configurarea setărilor Arduino‑IDE.
Pentru a utiliza ESP32 cu Carpathron, conectează placa la un PC Windows, pornește agentul Carpathon și selectează „Detect Board”. Aplicația va lista ESP32 alături de alte platforme suportate, cum ar fi Arduino și Raspberry Pi. Alege opțiunea „Generate Firmware”, descrie comportamentul dorit (de ex., „citește senzorul ultrasonic și trimite distanța prin MQTT”) și lasă AI-ul să genereze codul. După ce compilarea reușește, apasă „Upload” și firmware-ul este flashat în câteva secunde.
Sfat: Menține dimensiunea firmware-ului ESP32 sub 1 MB pentru a asigura actualizări OTA rapide atunci când folosești funcția de încărcare wireless Carpathon.
Deoarece agentul Carpathon rulează pe Windows, poți, de asemenea, să asociezi ESP32 cu Avatarul Carpathon pe Meta Quest 3/3S. După încărcarea firmware-ului, pornește aplicația Avatar, îndreaptă headset-ul către robot și folosește gesturi de înclinare a capului pentru a direcționa botul în timp ce vizualizezi fluxul live MJPEG de la modulul ESP32‑CAM. Această buclă de feedback vizual este deosebit de utilă pentru depanarea poziționării senzorilor fără a necesita un monitor separat.
Pentru dezvoltatorii care preferă un flux de lucru pe linia de comandă, același cod generat de AI poate fi exportat din Carpathon și compilat cu instrumentele ESP‑IDF sau Arduino‑CLI. Această flexibilitate îți permite să treci de la prototipare rapidă în UI-ul Windows la un pipeline de build complet scriptat pentru rulări de producție.
În ansamblu, combinația de cost redus, wireless încorporat și integrare fără probleme cu Carpathron Robotics & Coding face din ESP32 o platformă ideală pentru roboți simpli, conectați, care au nevoie de acționare în timp real și monitorizare la distanță.
Arduino: control în timp real și dezvoltare prietenoasă pentru începători
Gestionare deterministă a I/O
Plăcile Arduino excelează în I/O digital și analog în timp real deoarece microcontrolerul rulează un buclă single‑threaded fără sistem de operare. Această arhitectură garantează că modificările de pin sunt procesate în microsecunde, ceea ce este esențial pentru drivere de motoare, senzori ultrasonici și controlere de servo. Pentru un robot care urmează o linie, Arduino poate citi două senzori infraroșui și poate ajusta semnalele PWM ale motorului la fiecare iterație a loop(), menținând latența sub 1 ms.
Ecosistem extins de biblioteci
IDE-ul Arduino vine cu un manager de biblioteci selectat care indexează mii de pachete întreținute de comunitate. Biblioteci precum AccelStepper, Servo și Adafruit_NeoPixel oferă funcții gata făcute pentru controlul motora, poziționarea precisă a servo-ului și animația benzii LED. Instalarea unei biblioteci necesită doar câteva clicuri, după care codul poate fi compilat și încărcat direct din IDE. Aceasta reduce timpul petrecut scriind drivere de nivel scăzut și permite pasionaților să se concentreze pe comportamentul robotului.
Detectare automată Carpathron Robotics & Coding
Aplicația Windows Carpathron Robotics & Coding include un flux de lucru asistat de AI care scanează porturile USB pentru plăci Arduino conectate. Când un Arduino este detectat, aplicația afișează tipul plăcii (de ex. Uno, Nano, Mega) și oferă o listă de șabloane de firmware compatibile. Selectarea unui șablon lansează un editor ghidat în care AI sugerează fragmente de cod bazate pe sarcinile dorite ale robotului, cum ar fi evitarea obstacolelor sau urmărirea liniei.
După ce utilizatorul confirmă schița generată, aplicația compilează codul cu toolchain-ul Arduino și îl încarcă pe placă cu un singur clic. Procesul funcționează în același mod pentru plăci ESP32 sau Raspberry Pi, dar traseul Arduino beneficiază de dimensiunea binarului cea mai mică și de ciclul de încărcare cel mai rapid, de obicei sub cinci secunde.
Integrarea Arduino cu platformele robotice Carpathron
Protocolul Robot deschis Carpathron rulează peste HTTP, iar un Arduino poate acționa ca un server ușor folosind biblioteca ESPAsyncWebServer (compatibilă cu Arduino bazat pe ESP32). Expunând puncte finale precum /cmd sau /status, fluxul video al camerei robotului Baby Carpathron ESP32‑CAM poate fi solicitat de un controller remote sau de aplicația Carpathron Avatar pe Meta Quest. Arduino apoi analizează comenzile primite și conduce driverele motorului prin pinurile PWM, completând bucla de control.
Deoarece Arduino se ocupă doar de I/O-ul critic din punct de vedere al timpului, sarcinile de nivel superior—recunoaștere vocală, planificare a traseului sau analiză în cloud—pot fi transferate către un dispozitiv companion, cum ar fi un Raspberry Pi sau un PC Windows care rulează Carpathron Robotics & Coding. Această abordare hibridă păstrează controlul determinist în timp ce exploatează procesoare mai puternice pentru algoritmi complecși.
Începe rapid
Pentru a începe, descarcă Carpathron Robotics & Coding de pe pagina Products și instalează pachetul Windows. Conectează Arduino prin USB, lansează aplicația și apasă „Detect Board”. Alege șablonul „Basic Motor Control”, răspunde la prompturile AI despre diametrul roții și tipul driverului motor și apasă „Generate & Upload”. Robotul va răspunde primei comenzi emise din Carpathron Avatar sau dintr-un mesaj text WhatsApp, demonstrând fluxul complet de la început la sfârșit fără a scrie o singură linie de cod.
Raspberry Pi: Mediu Linux complet pentru robotică avansată
Procesor puternic și nucleu grafic
Raspberry Pi 4 Model B vine cu un CPU quad‑core Cortex‑A72 cu ceas de 1.5 GHz și un GPU VideoCore VI. Această combinație oferă suficientă putere de calcul pentru bucle de control multi‑thread, fuziune de senzori și luarea deciziilor în timp real. GPU-ul poate accelera OpenGL ES și Vulkan, ceea ce este util când se redau fluxuri video de la camere sau când se vizualizează starea robotului pe un ecran conectat.
Deoarece placa rulează o distribuție Linux completă, dezvoltatorii pot instala pachete standard precum python3-picamera sau libopencv-dev direct din depozit. Sistemul de operare suportă, de asemenea, decodarea video cu accelerație hardware, permițând fluxurile MJPEG de la roboții Carpathron ESP32‑CAM să fie procesate cu un consum minim de CPU.
Rularea bibliotecilor de viziune și AI
OpenCV, TensorFlow Lite și PyTorch sunt toate disponibile pentru arhitectura ARM a Raspberry Pi. Instalarea OpenCV cu sudo apt-get install libopencv-dev python3-opencv oferă acces imediat la filtrarea imaginilor, detectarea obiectelor și urmărirea caracteristicilor. Pentru inferență AI ușoară, TensorFlow Lite poate rula modele compilate pentru CPU‑ul ARM‑v8, permițând sarcini precum urmărirea unei linii sau evitarea obstacolelor fără un accelerator extern.
Când este combinat cu aplicația Carpathron Robotics & Coding pentru Windows, Raspberry Pi este recunoscut ca o placă țintă. Agentul AI poate sugera fragmente de firmware, genera scripturi Python pentru manipularea camerei și chiar încărca codul prin SSH. Această integrare reduce pașii manuali de obicei necesari pentru configurarea canalelor de viziune pe o placă Linux.
Conectivitate și suport periferic
Patru porturi USB‑type A, un jack Gigabit Ethernet și Wi‑Fi încorporat (802.11ac) oferă Raspberry Pi multiple căi de comunicare cu senzori, drivere de motoare și servicii cloud. Headerul GPIO de 40 de pini oferă acces direct la busurile PWM, I²C și SPI, esențiale pentru controlul motoarelor la nivel scăzut și pentru interfațarea cu modulele lidar sau IMU.
Alimentarea poate fi realizată printr-un conector USB‑C, permițând placă să fie montată pe un chassis de robot cu o sursă 5 V reglabilă. Aceeași linie de alimentare poate alimenta o cameră USB mică, un USB‑Lidar sau un adaptor USB‑to‑UART pentru comunicare serială cu microcontrolere auxiliare.
Flux de lucru software cu instrumentele Carpathron
Începe prin instalarea imaginii Raspberry Pi OS Lite și activarea SSH. După conectarea plăcii la aceeași rețea ca stația de lucru Windows, lansează Carpathron Robotics & Coding din Microsoft Store. Aplicația va detecta Raspberry Pi pe rețea, va afișa adresa IP și va oferi să genereze un proiect de start care include un buclă de captură de cameră de bază.
După ce codul este generat, asistentul AI poate sugera îmbunătățiri, cum ar fi adăugarea unui model TensorFlow Lite pentru clasificarea obiectelor. După confirmarea modificărilor, aplicația încărcă scriptul prin SCP și declanșează o comandă de execuție la distanță, permițând testarea procesării vizuale pe robot în timp real.
Sfat: Folosește decodorul video hardware încorporat al Raspberry Pi (V4L2) pentru a transfera decodarea fluxului MJPEG de la CPU. Acest lucru păstrează mai multe cicluri de procesare disponibile pentru inferența AI și reduce latența în controlul în buclă închisă.
Pentru exemple suplimentare de integrare, vezi pagina Carpathron robotics, unde Raspberry Pi este listat alături de modelele Meta Muse și roboții ESP32‑CAM.
Pas cu pas: Configurarea Carpathron Robotics & Coding cu placa ta
Carpathron Robotics & Coding este o aplicație Windows gratuită care îți permite să detectezi o placă ESP32, Arduino sau Raspberry Pi, să generezi firmware cu asistență AI și să încarci codul în câteva clicuri. Urmează ghidul numerotat de mai jos pentru a pune la funcționare un robot pe oricare dintre cele trei platforme.
- Descarcă și instalează aplicația. Deschide pagina Microsoft Store la Carpathron Robotics & Coding și apasă
Get. După instalare, lansează programul din meniul Start; prima ecran afișează un mesaj de bun venit și un butonDetect Board. - Conectează placa la PC. Conectează cablul USB al ESP32, Arduino sau Raspberry Pi la un port USB‑A. Windows ar trebui să instaleze automat driverul necesar; poți verifica conexiunea în Device Manager sub Ports (COM & LPT). Revino la aplicație și apasă
Detect Board; tipul plăcii detectată și portul COM apar în panoul de stare. - Selectează un șablon de proiect. În navigarea din stânga, alege Robotics →
New Project. Alege șablonul care corespunde hardware-ului tău – de exemplu, „ESP32‑Car” sau „Arduino‑Arm”. Aplicația încarcă un schelet minimal de firmware și îl afișează într-o vizualizare de cod editabilă. - Solicită AI să genereze sau să extindă codul. Evidențiază porțiunea de cod pe care vrei să o modifici și apasă butonul
AI Assist. În fereastra de prompt, tastează o instrucțiune scurtă, cum ar fi „adaugă gestionarea senzorului de urmărire a liniei” sau „creează o conexiune Wi‑Fi la rețeaua mea”. AI returnează fragmente C/C++ gata de utilizat pe care le poți insera cu un singur clic. - Compilează și verifică firmware-ul. Apasă
Buildîn bara de instrumente. Aplicația rulează compilatorul corespunzător (Arduino‑CLI pentru Arduino, ESP‑IDF pentru ESP32 sau GCC pentru Raspberry Pi) și arată orice erori într-un panou de consolă. Rezolvă avertismentele dacă e necesar, apoi apasăBuilddin nou până când apare mesajul Build succeeded. - Încarcă firmware-ul pe placă. Cu placa încă conectată, apasă
Upload. Aplicația flash-ează binarul compilat peste portul COM detectat. O bară de progres indică transferul; când ajunge la 100 % vezi „Upload complete”. - Testează robotul. Deschide fila
Controlși folosește joystick-ul de pe ecran sau comenzile vocale prin WhatsApp (dacă ai un model Meta Muse). Robotul ar trebui să răspundă conform codului generat de AI. Dacă comportamentul este neașteptat, revino la pasul 4 pentru a rafina logica. - Salvează și partajează proiectul. Apasă
Save Projectpentru a stoca fișierele sursă în dosarul implicitCarpathronProjects. Folosește butonulExportpentru a genera un arhivă ZIP care poate fi partajată cu colegii sau încărcată în depozitul GitHub Qubitpage (github.com/qubitpage).
După ce ai finalizat acești pași, ai un robot funcțional care rulează cod scris parțial de AI, totul fără a părăsi mediul Windows. Pentru o personalizare suplimentară, explorează aplicația Carpathron Avatar pe Meta Quest 3/3S, care îți permite să conduci robotul prin mișcarea capului.
Tabel de comparare a funcțiilor: ESP32, Arduino, Raspberry Pi
Cel mai des întâlniți trei controlere diferă semnificativ în ceea ce privește puterea de procesare, memoria și opțiunile de conectivitate. Înțelegerea acestor diferențe vă ajută să potriviți placa cu complexitatea mecanică a robotului și cu autonomia necesară. Mai jos găsiți o referință rapidă care evidențiază specificațiile cheie relevante pentru majoritatea proiectelor amatoare și educaționale.
| Caracteristică | ESP32 | Arduino (ex.: Uno) | Raspberry Pi 4 Model B |
|---|---|---|---|
| CPU | Dual‑core Tensilica LX6 @ 240 MHz | ATmega328P @ 16 MHz (8‑bit) | Quad‑core Cortex‑A72 @ 1.5 GHz |
| RAM | 520 KB SRAM (intern) + până la 4 MB PSRAM extern | 2 KB SRAM | 2 GB, 4 GB sau 8 GB LPDDR4 |
| Conectivitate | Wi‑Fi 802.11 b/g/n, Bluetooth 4.2 LE, Ethernet opțional prin PHY extern | USB (programare), shield-uri opționale pentru Wi‑Fi, Ethernet sau Bluetooth | Gigabit Ethernet, 2× USB‑3.0, 2× USB‑2.0, 2× micro‑HDMI, Wi‑Fi 802.11ac integrat, Bluetooth 5.0 |
| Consum de putere (tipic) | 80–260 mA activ, deep‑sleep < 5 mA | 50 mA (5 V) fără periferice | 2.5–3.5 A la 5 V sub sarcină |
| Task-uri tipice pentru robot | Noduri senzoriale wireless, boturi de urmărire a liniei, control motor cu latență scăzută și telemetrie Wi‑Fi | Control PWM în timp real, evitare simplă a obstacolelor, actuație servo de bază | Viziune computerizată, SLAM, streaming multi‑cameră, inferență AI, stive de navigație complexe |
| Interval de preț (USD) | $4‑$12 | $20‑$30 | $35‑$75 pentru modelul de bază, mai mult pentru varianta 8 GB |
Când asociați o placă cu Carpathron Robotics & Coding, asistentul de firmware asistat de AI detectează automat hardware-ul ESP32, Arduino sau Raspberry Pi. Aplicația generează apoi scheletul de cod corespunzător, îl încarcă și oferă depanare în timp real. Pentru proiecte care necesită feed de cameră, mașina robot Baby Carpathron ESP32‑CAM utilizează același protocol HTTP‑bazat Carpathron Robot Protocol pe care Raspberry Pi îl poate servi și el, făcând integrarea simplă.
Alegeți ESP32 dacă aveți nevoie de conectivitate wireless la cost redus și procesare modestă. Optați pentru Arduino când sincronizarea deterministică și I/O simplu sunt esențiale. Selectați Raspberry Pi pentru sarcini care necesită un stack Linux complet, cum ar fi procesarea imaginii sau coordonarea multi‑robot în rețea. Potrivirea punctelor forte ale plăcii cu misiunea robotului reduce fricțiunea de dezvoltare și îmbunătățește fiabilitatea.
Întrebări frecvente
Care sunt principalele diferențe dintre ESP32 și Arduino pentru controlul motoarelor?
ESP32 dispune de două nuclee 32‑bit, Wi‑Fi și Bluetooth integrate, precum și canale PWM hardware care pot conduce driverele de motoare direct, reducând necesitatea de shielduri externe. Plăcile Arduino, cum ar fi Uno, se bazează pe un microcontroler AVR 8‑bit și de obicei necesită un shield de motor sau circuit PWM extern pentru a obține aceeași rezoluție de control. Pentru motoare DC simple sau stepper, ambele platforme funcționează, dar ESP32 poate gestiona PWM de frecvență mai mare și telemetrie wireless fără module suplimentare.
Pot rula Python pe un ESP32 pentru logica robotului?
Da, ESP32 suportă MicroPython, o implementare ușoară a Python-ului care rulează direct pe cip. După flasharea firmware-ului MicroPython, poți scrie logica robotului în fișiere .py, accesa pini GPIO și comunica prin Wi‑Fi sau BLE folosind biblioteci standard. Deși MicroPython este mai lent decât codul nativ C/C++, este suficient pentru multe sarcini de fuziune a senzorilor și control pe roboți mici.
Este Raspberry Pi un exces pentru un robot care urmează o linie?
Un robot care urmează o linie are nevoie de I/O digital rapid, control PID simplu și citiri sensorice ocazionale, care pot fi satisfăcute de un ESP32 sau Arduino. Raspberry Pi oferă un mediu Linux complet, ieșire HDMI și nuclee CPU puternice, care sunt neesențiale pentru urmărirea de bază a liniei și adaugă un consum de energie suplimentar. Dacă nu planifici să adaugi procesare de viziune computerizată sau servicii de rețea, un microcontroler pe o singură placă este de obicei mai eficient.
Cum ajută Carpathron Robotics & Coding la actualizările firmware-ului?
Carpathron Robotics & Coding este un agent AI pentru desktop Windows care poate detecta plăci conectate, cum ar fi Arduino, ESP32 sau Raspberry Pi. Aplicația scanează porturile USB, identifică tipul plăcii și oferă generarea sau editarea codului firmware cu asistență AI. Odată ce codul este gata, agentul încarcă firmware-ul pe placă cu un singur click, simplificând procesul de actualizare pentru mai mulți roboți.
Ce placă oferă cea mai bună autonomie pentru roboți în aer liber?
ESP32 este proiectat pentru operare cu consum redus, având moduri deep‑sleep care pot reduce curentul la câțiva microamperi, făcându-l ideal pentru roboți alimentați cu baterii în aer liber. Plăcile Arduino, cum ar fi Uno, consumă mai multă energie în modul activ și nu au funcții de gestionare a energiei încorporate, în timp ce Raspberry Pi rulează un stack Linux complet care de obicei consumă sute de miliamperi chiar și în repaus. Alegând ESP32 și programând cicluri de somn adecvate, vei prelungi cel mai mult durata de funcționare.
Alegerea controlerului potrivit pentru robotul tău
Pentru proiecte simple de urmărire a liniei sau bazate pe senzori, placa Arduino rămâne cea mai simplă alegere. Consumă puțină energie, are suport extins de biblioteci și sincronizare deterministică, permițându-ți să obții un prototip în mișcare în doar câteva minute. Când ai nevoie de Wi‑Fi integrat, Bluetooth sau mai multă putere de procesare fără a părăsi familia microcontrolerelor, ESP32 oferă o actualizare atractivă, menținând același flux de dezvoltare compatibil cu Arduino.
Dacă robotul tău necesită un Linux de dimensiune completă, pipeline-uri vizuale multi‑threaded sau calcule intensive pe placă, Raspberry Pi oferă un mediu de clasă desktop. Rulează un sistem de operare standard, suportă camere USB și poate găzdui modele AI complexe direct pe placă. Compromisul este consumul mai mare de energie și o curbă de învățare mai abruptă pentru interfațarea hardware.
În practică, potrivă controlerul cu sarcinile de bază ale robotului: achiziție de senzor și acționare → Arduino; conectivitate wireless și asistență AI modestă → ESP32; percepție intensivă, navigație sau AI de margine → Raspberry Pi. Indiferent de platformă aleasă, ecosistemul Carpathron poate ajuta la generarea și încărcarea rapidă a firmware-ului, datorită aplicației Carpathron Robotics & Coding asistată de AI.
Ești gata să prototipezi următorul robot? Explorează gama completă de instrumente Carpathron pe pagina noastră de robotică.