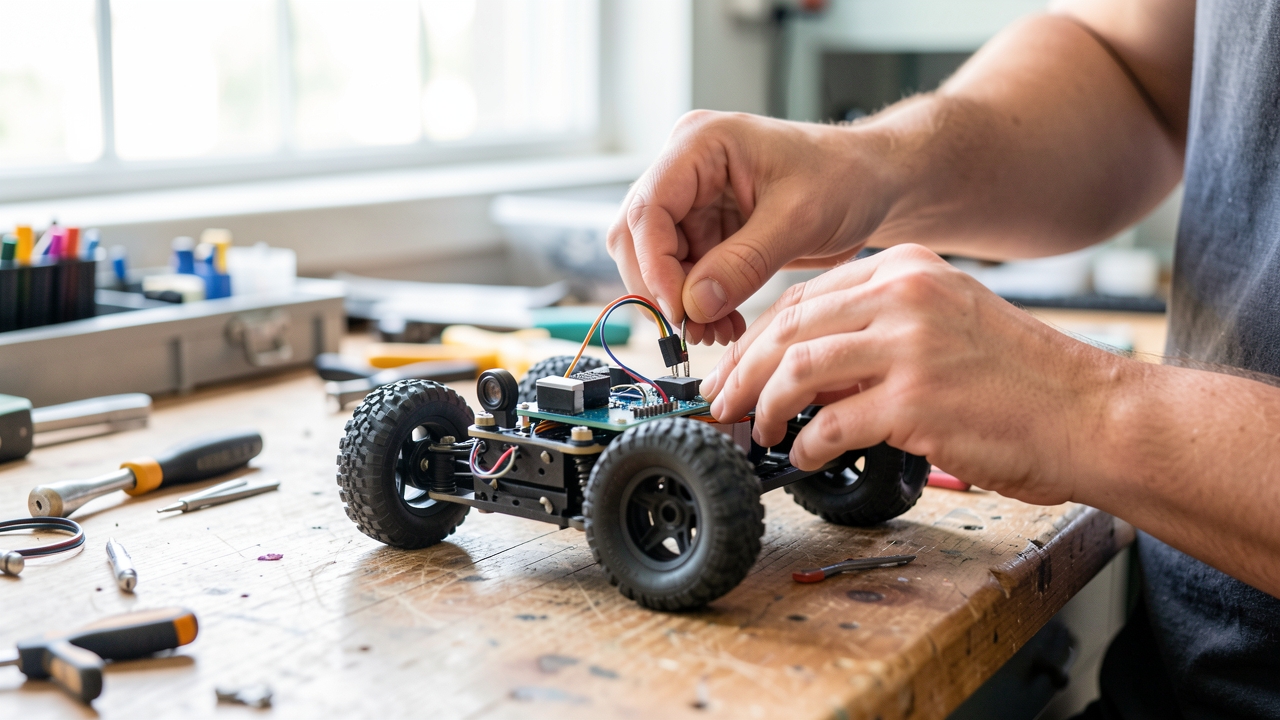
Multe persoane pasionate de tehnologie doresc o mașinuță robot simplă și ieftină, care să transmită video în direct și să poată fi controlată prin Wi‑Fi. Modulul ESP32‑CAM este ideal, deoarece combină o cameră, Wi‑Fi și un microcontroler pe o placă foarte mică.
În acest ghid îți arătăm cum să asamblezi hardware‑ul, să încarci firmware‑ul și să folosești Carpathron Remote și Carpathron Robotics & Coding pentru a obține o mașinuță robot complet funcțională, pe care o poți conduce de oriunde.
Alegerea Modulului ESP32‑CAM Potrivit
Când construiești o mașinuță robotă care transmite video și răspunde la comenzi de la distanță, nucleul sistemului este modulul ESP32‑CAM cu cameră încorporată. Familia ESP32‑CAM vine în mai multe variante, fiecare având o configurație ușor diferită a pinilor și a memoriei flash. Cele mai comune modele sunt ESP32‑CAM‑M10, ESP32‑CAM‑M2 și ESP32‑CAM‑M5. Toate trei folosesc același nucleu ESP32‑S3 sau ESP32‑D0S2, dar M10 și M5 includ un senzor OV2640 de 4 MP, în timp ce M2 utilizează un senzor OV7725 cu rezoluție mai mică. Pentru o mașinuță robotă care necesită video de înaltă definiție pentru navigație și evitarea obstacolelor, se preferă M10 sau M5, deoarece senzorul de 4 MP oferă imagini mai clare și performanțe superioare în condiții de lumină scăzută.
Dispunerea Pinilor și Considerații de Alimentare
Fiecare modul ESP32‑CAM expune un header cu 20 de pini. Pinii cheie includ GPIO 0 (mod boot), GPIO 2 (reset cameră), GPIO 4 (oprire alimentare cameră) și pinii de date ai camerei GPIO 12–15. Modulul are, de asemenea, pini VSYNC și HREF pentru sincronizarea cadrelor, utili în procesarea avansată a imaginii. Alimentarea se furnizează prin pinul VDD, care trebuie să fie o sursă reglată de 5 V. Nucleul ESP32 funcționează la 3,3 V, așa că modulul conține un regulator pe cip care reduce tensiunea de 5 V la nivelul necesar. Dacă alimentezi alte periferice direct de la ESP32‑CAM, ia în considerare adăugarea unui convertor de nivel logic la 3,3 V pentru a proteja senzorul camerei și a evita nepotriviri de tensiune.
De Ce ESP32‑CAM Este Ideal pentru o Mașinuță Robotă
ESP32‑CAM oferă o amprentă compactă, Wi‑Fi integrat și suficientă putere de procesare pentru a rula un model ușor de detectare a obiectelor. Interfața sa de cameră este compatibilă cu Protocolul Deschis Carpathron Robot, permițând robotului să transmită cadre MJPEG prin HTTP. Deoarece modulul poate fi controlat complet prin GPIO-uri, poți conecta drivere de motoare, pachete de baterii Li‑Ion și un mic display OLED fără a necesita un microcontroler extern. Cerința de alimentare de 5 V se potrivește cu pachetele standard de baterii Li‑Ion, simplificând distribuția energiei pe șasiul mașinii.
Începe cu Carpathron Robotics & Coding
După ce ai selectat varianta ESP32‑CAM potrivită, următorul pas este să încarci firmware‑ul Carpathron Robotics & Coding. Aplicația Windows, disponibilă gratuit în Microsoft Store aici, te ghidează prin selecția firmware‑ului, detectarea plăcii și încărcare. Asistentul AI al aplicației poate genera fișierele de configurare necesare, seta credențialele Wi‑Fi și chiar să te ajute să scrii un script de control personalizat care comunică cu aplicația Carpathron Remote de pe telefon. Pentru proiecte avansate, pagina de proiect Carpathron oferă cod de exemplu pentru integrarea robotului cu modele Meta Muse și alte platforme.
Pe scurt, alegerea ESP32‑CAM M10 sau M5 oferă cel mai bun echilibru între calitatea imaginii, capacitatea de procesare și eficiența energetică pentru o mașinuță robotă. Urmând ghidurile de pin‑out și utilizând linia de alimentare de 5 V furnizată, poți construi un vehicul controlat prin Wi‑Fi, fiabil, care transmite video în direct și răspunde la comenzi de la distanță cu latență minimă.
Asamblarea hardware-ului și cablarea
Mașinuța robot ESP32‑CAM este construită pe un șasiu ușor din aluminiu care găzduiește un suport de motor de 2 × 2 inch, un pachet de baterii de 5 V/2 A și un compartiment pentru cameră de 5 mm. Șasiul este proiectat pentru acces facil la pinișii driverului de motor și la pin‑out‑ul ESP32‑CAM. Începe prin montarea celor două motoare DC pe suporturile de motor folosind șuruburile M3 furnizate. Aliniază axele motoarelor cu roțile dințate de pe șasiu pentru a asigura o traiectorie dreaptă.
Integrarea driverului de motor
Recomandăm modulul dual H‑bridge L298N pentru ratingul său de 2 A pe canal. Conectează pinii IN1/IN2 ai driverului la GPIO 12 și 13 pe ESP32‑CAM, iar IN3/IN4 la GPIO 14 și 27. Pinii ENA și ENB trebuie legați la 5 V pentru a menține motoarele complet activate. Pinii VCC și GND ai driverului se conectează la șinele de 5 V și GND ale bateriei din șasiu. Folosește un condensator electrolitic de 100 µF între VCC și GND lângă driver pentru a suprima vârfurile de tensiune în timpul accelerației.
ESP32‑CAM la compartimentul camerei
Camera OV2640 integrată în ESP32‑CAM este montată pe placa superioară a șasiului. Conectează pinul de alimentare al camerei (3.3 V) la ieșirea de 3.3 V a ESP32‑CAM. Pune împământarea camerei la GND-ul ESP32‑CAM. Pinii I2C ai camerei (SDA, SCL) sunt deja cablați intern la busul I2C al ESP32‑CAM; nu sunt necesare conexiuni externe. Asigură-te că lentila camerei este orientată spre înainte și că garnitura de cauciuc a compartimentului este bine așezată pentru a preveni pătrunderea prafului.
Distribuția alimentării
Pachetul de baterii de 5 V (Li‑Po 3.7 V 1000 mAh) este ridicat la 5 V printr-un regulator step‑up de 5 V (de ex. AMS1117). Direcționează ieșirea regulatorului către VCC-ul driverului de motor și pinul de 5 V al ESP32‑CAM. Pinul de 3.3 V al ESP32‑CAM este reglat de LDO‑ul său intern. Conectează terminalul negativ al bateriei la șina de împământare a șasiului și apoi la GND-ul ESP32‑CAM și la GND-ul driverului de motor. Folosește o rezistență pull‑up de 10 kΩ pe pinul EN al ESP32‑CAM pentru a menține modulul alimentat când bateria este conectată.
Sfat: Când manipulezi bateria Li‑Po, folosește întotdeauna o carcasă de protecție și ține bateria departe de obiecte metalice pentru a evita scurtcircuitele.
Pentru o referință vizuală, vezi diagrama de cablare în documentația Carpathron Robotics & Coding. După asamblare, testează controalele motoarelor încărcând firmware‑ul exemplu Carpathron și trimițând comanda forward. Verifică că fluxul camerei este activ accesând adresa IP a ESP32‑CAM dintr-un browser. Dacă motoarele nu răspund, revizuiește atribuțiile GPIO și asigură-te că pinii de activare ai driverului de motor sunt alimentați. Împământarea corectă și conexiunile sigure sunt esențiale pentru o funcționare fiabilă și pentru a preveni coruperea datelor în timpul streamingului video live.
Dezvoltare de firmware cu Carpathron Robotics & Coding
Carpathron Robotics & Coding este o aplicație gratuită pentru Windows disponibilă în Microsoft Store care simplifică dezvoltarea de firmware pentru modulele ESP32‑CAM. Aplicația detectează automat placa de cameră când este conectată prin USB, afișează un editor de cod cu evidențiere sintactică și oferă un asistent AI care sugerează fragmente de cod și modele de bună practică pentru sarcini comune, cum ar fi inițializarea Wi‑Fi și streamingul camerei. Prin utilizarea compilatorului încorporat, dezvoltatorii pot construi și încărca firmware‑ul într-un singur flux de lucru, fără a avea nevoie de toolchain‑uri externe.
Mai jos găsiți un ghid concis, pas cu pas, pentru crearea unui firmware minimal care conectează ESP32‑CAM la o rețea Wi‑Fi, pornește un flux video MJPEG și expune un punct final HTTP simplu pentru control de la distanță. Exemplul demonstrează cum se integrează asistentul AI pentru completarea codului, asigurând că chiar și utilizatorii începători pot produce firmware fiabil.
- Instalați aplicația: Descărcați Carpathron Robotics & Coding din Microsoft Store și lansați‑o pe Windows 10/11. La prima rulare vi se va cere să instalați runtime‑ul ESP‑IDF; acceptați setările implicite.
- Conectați ESP32‑CAM: Introduceți modulul într-un adaptor USB‑to‑serial și conectați adaptorul la PC. Lista de dispozitive a aplicației va afișa automat ESP32‑CAM; selectați‑l și apăsați Detect.
- Porniți un proiect nou: Alegeți New Project și selectați șablonul ESP32‑CAM. Editorul se deschide cu un fișier C schelet care conține includerile necesare și o funcție
main(). - Folosiți sugestiile AI pentru cod: Plasați cursorul în interiorul funcției
main()și tastațiwifi. Asistentul AI va propune un bloc complet de inițializare Wi‑Fi. Acceptați sugestia, apoi înlocuiți SSID‑ul și parola placeholder cu datele rețelei dumneavoastră. - Adăugați streaming de cameră: Tastați
camerași lăsați AI‑ul să insereze codul de configurare și inițializare a camerei. Verificați că funcțiastartCamera()este apelată după conectarea Wi‑Fi. Aceasta va porni un server MJPEG pe portul 80. - Implementați un punct final de control simplu: Tastați
http serverpentru a genera scheletul unui server HTTP de bază. Adăugați o rută, de exemplu/cmd, care analizează parametrii de interogare pentru a regla valorile PWM ale motoarelor. AI‑ul poate sugera configurarea GPIO și PWM necesară. - Construiți și încărcați: Apăsați butonul Build & Flash. Aplicația compilează firmware‑ul, afișează ieșirea din consolă și încarcă binarul pe ESP32‑CAM. O bară de progres confirmă încărcarea cu succes.
- Verificați funcționarea: Deschideți un browser și accesați
http://ESP32‑CAM_IP/streampentru a vizualiza video în direct. Folosiți Carpathron Remote pentru a trimite cereri/cmd?left=100&right=100și observați reacția motoarelor.
Cu acești pași puteți prototipa rapid o mașinuță robot ESP32‑CAM, valorificând asistentul de cod alimentat de AI pentru a accelera dezvoltarea și a reduce erorile. Pentru funcționalități extinse, explorați ecosistemul Carpathron robotics sau contactați contact@qubitpage.com pentru suport.
Configurarea fluxului video live
După ce ESP32‑CAM este alimentat și modulul camerei este montat, primul pas pentru un flux video funcțional este activarea serverului HTTP încorporat care furnizează cadre MJPEG. Firmware‑ul din pachetul Carpathron Robotics & Coding include un exemplu ușor de utilizat esp_camera_webserver ce poate fi adaptat pentru mașinuța robot. Pașii de mai jos descriu procesul de configurare.
1. Selectarea rezoluției și a ratei de cadre
ESP32‑CAM oferă mai multe rezoluții predefinite. Pentru un echilibru între lățimea de bandă și claritate, FRAMESIZE_QVGA (320×240) este o alegere comună. În structura camera_config_t, setează:
camera_config_t config = {
  .pin_pwdn = PWDN_GPIO_NUM,
  .pin_reset = RESET_GPIO_NUM,
  .pin_xclk = XCLK_GPIO_NUM,
  .pin_sscb_sda = SIOD_GPIO_NUM,
  .pin_sscb_scl = SIOC_GPIO_NUM,
  .pin_d7 = Y9_GPIO_NUM,
  .pin_d6 = Y8_GPIO_NUM,
  .pin_d5 = Y7_GPIO_NUM,
  .pin_d4 = Y6_GPIO_NUM,
  .pin_d3 = Y5_GPIO_NUM,
  .pin_d2 = Y4_GPIO_NUM,
  .pin_d1 = Y3_GPIO_NUM,
  .pin_d0 = Y2_GPIO_NUM,
  .pin_vsync = VSYNC_GPIO_NUM,
  .pin_href = HREF_GPIO_NUM,
  .pin_pclk = PCLK_GPIO_NUM,
  .xclk_freq_hz = 20000000,
  .ledc_timer = LEDC_TIMER_0,
  .ledc_channel = LEDC_CHANNEL_0,
  .pixel_format = PIXFORMAT_JPEG,
  .frame_size = FRAMESIZE_QVGA,
  .jpeg_quality = 12,
  .fb_count = 2
};
Modifică frame_size în FRAMESIZE_VGA sau FRAMESIZE_SVGA dacă ai nevoie de o rezoluție mai mare, având în vedere creșterea lățimii de bandă.
2. Configurarea portului serverului HTTP
Serverul implicit ascultă pe portul 80. Pentru a evita conflictele pe o rețea aglomerată, schimbă server.on pe un port personalizat, de exemplu 8080:
WiFiServer server(8080);
server.begin();
Actualizează referința la index.html din firmware pentru a indica http://<ESP32_IP>:8080/stream în timpul testării.
3. Pornirea fluxului
În bucla principală, serverul furnizează fluxul MJPEG prin endpoint‑ul /stream. Firmware‑ul Carpathron gestionează automat capturarea cadrelor și anteturile HTTP. Compilează și încarcă schița modificată folosind PlatformIO:
pio run --target upload
După repornirea dispozitivului, conectează‑te la aceeași rețea Wi‑Fi și deschide un browser. Introdu http://<ESP32_IP>:8080/stream. Browserul ar trebui să afișeze un flux video continuu. Dacă fluxul este alb, verifică dacă pinii camerei sunt conectați corect și dacă credențialele Wi‑Fi din config.h corespund rețelei.
4. Integrarea cu Carpathron Remote
Aplicația Carpathron Remote poate consuma fluxul MJPEG indicând vizualizarea camerei către același URL. Astfel se obține video sincronizat și control dintr‑o singură interfață.
Sfat: Pentru testarea pe un dispozitiv mobil, folosește un browser ușor ca Firefox sau Chrome. Dacă latența este mare, redu
jpeg_qualitysau treci laFRAMESIZE_QVGApentru a scădea rata de date.
Cu fluxul configurat, mașinuța robot este pregătită pentru operare la distanță și poate fi extinsă cu senzori suplimentari sau logică de control, după necesități. Pentru asistență suplimentară, contactează contact@qubitpage.com.
Control de la distanță prin Carpathron Remote
Pentru a opera mașinuța robot ESP32‑CAM de la distanță, instalaţi aplicaţia Windows Carpathron Robotics & Coding pe PC‑ul care controlează. Porniţi instalatorul din link‑ul Microsoft Store, acceptaţi licenţa şi lăsaţi configurarea să copieze executabilul în C:\Program Files\Carpathron\Remote. După instalare, rulaţi CarpathronRemote.exe şi urmaţi asistentul pentru a crea o parolă de unică folosință (OTP). OTP‑ul este un cod format din 6 cifre afișat pe ecranul PC‑ului; trebuie introdus pe dispozitivul ESP32‑CAM în maximum 30 de secunde pentru a stabili o sesiune securizată.
Generarea parolei de unică folosință
Deschideţi consola Carpathron Remote şi faceţi clic pe Create OTP. Instrumentul va genera un număr aleator de 6 cifre şi va afișa un cod QR. Scanaţi codul QR cu camera ESP32‑CAM sau introduceţi direct numărul în interfaţa web a dispozitivului la http://192.168.4.1/otp. OTP‑ul este valabil pentru o singură conexiune; după primul handshake reuşit, dispozitivul va stoca o cheie de sesiune pentru comenzile ulterioare.
Utilizarea terminalului SSH
Cu cheia de sesiune în place, PC‑ul de la distanță poate trimite comenzi motorului printr-un terminal SSH. Deschideţi PowerShell sau Command Prompt încorporat şi tastaţi:ssh -p 22 esp32@192.168.4.1
Promptul de parolă va cere OTP‑ul. Introduceţi codul de 6 cifre și sesiunea SSH se va autentifica. Odată autentificat, ESP32‑CAM rulează un shell uşor care acceptă directive simple pentru motor. De exemplu, pentru a avansa cu 50 % din viteză, tastaţi:motor forward 50
Pentru a vira la dreapta, folosiţi:motor turn right 30
ESP32‑CAM confirmă fiecare comandă cu un mesaj de stare. Această interfaţă text‑bazată permite dezvoltatorilor să scrie scripturi pentru manevre complexe sau să integreze robotul în fluxuri de lucru automate.
Integrarea cu Carpathron Remote
Carpathron Remote oferă un strat grafic peste comenzile SSH. În interfaţa de la distanță, selectaţi dispozitivul ESP32‑CAM din lista de dispozitive, apoi alegeţi panoul Motor Control. Panoul expune glisoare pentru viteză și direcție, care se traduc în aceleaşi comenzi motor trimise prin SSH. Acest control dual‑mod este util pentru prototipare rapidă și pentru depanare în timpul dezvoltării. Pentru utilizatorii avansaţi, consola de la distanță poate fi extinsă prin adăugarea de scripturi personalizate în ~/.carpathron/scripts, permițând execuția în batch a secvențelor de mișcare.
Pentru depanare detaliată sau pentru a solicita asistență, contactaţi echipa de suport la contact@qubitpage.com sau vizitaţi pagina de contact. Documentaţia Carpathron Remote este disponibilă pe pagina Remote Control, care include și linkuri către proiecte conexe, cum ar fi iniţiativa Carpathron robotics și firmware‑ul QuBIOS.
Checklist de performanță pentru mașina ta robot
Înainte de a lansa mașina robot ESP32‑CAM într-un test pe teren, verifică că fiecare subsistem îndeplinește cerințele operaționale ale proiectului. Checklist‑ul de mai jos se concentrează pe patru metrici critice care influențează succesul misiunii: durata bateriei, fidelitatea imaginii, latența comenzilor și raza de acoperire wireless. Fiecare element este evaluat în raport cu pragurile minime recomandate pentru implementări tipice de hobby și prototip.
| Metrică | Valoare țintă | Componentă tipică | Metodă de verificare |
|---|---|---|---|
| Durata bateriei | ≥ 2 ore la 50 % sarcină | Pachet 18650 Li‑ion (3,7 V, 3000 mAh) | Măsoară curentul cu un multimetru USB în timp ce rulezi firmware‑ul Carpathron la 30 fps. |
| Rezoluție cameră | ≥ 640 × 480 pixeli | Senzor OV2640 pe ESP32‑CAM | Capturează un flux JPEG și verifică dimensiunile în vizualizator de imagini. |
| Latență | ≤ 120 ms (de la comandă la răspuns motor) | ESP32‑CAM Wi‑Fi (802.11b/g/n) | Fă ping microcontroller‑ului de pe un PC și înregistrează timpul de răspuns. |
| Rază de control | ≥ 30 m linie‑de‑vedere | ESP32‑CAM cu antenă externă | Mută dispozitivul de control la marginea semnalului și confirmă recepția comenzilor. |
Fiecare rând din tabel reprezintă un rezultat măsurabil. Pentru durata bateriei, un pachet de 3000 mAh ar trebui să susțină mașina cel puțin două ore în condiții de mișcare moderată și streaming. Dacă durata măsurată este mai scurtă, ia în considerare un pachet cu capacitate mai mare sau un driver de motor cu consum redus.
Rezoluția camerei este dictată de senzorul OV2640. Aplicația Carpathron Robotics & Coding îți permite să setezi dimensiunea cadrului prin aplicația Carpathron. Verifică ca rezoluția aleasă să nu depășească limita de 3,2 MB RAM a ESP32, altfel se vor produce pierderi de cadre.
Latența este esențială pentru controlul în timp real. Carpathron Remote, disponibil la /remote, folosește MQTT prin Wi‑Fi. Asigură-te că rețeaua este lipsită de interferențe și că modulul Wi‑Fi al ESP32 funcționează pe banda de 2,4 GHz pentru a menține latența sub 120 ms.
Raza de control depinde de calitatea antenei și de obstacolele din mediu. Antena PCB standard a ESP32‑CAM este limitată; montarea unei antene externe de 2,4 GHz poate extinde raza peste 30 m. Testează raza în zona de utilizare preconizată, cum ar fi un depozit sau un spațiu exterior.
După finalizarea checklist‑ului, documentează rezultatele într-un jurnal simplu. Această înregistrare te va ajuta să compari construcțiile successive, să identifici regresii și să ghidezi viitoarele upgrade‑uri hardware. Dacă vreo metrică nu este îndeplinită, revizuiește componenta corespunzătoare din designul robotică Carpathron și iterează până când toate pragurile sunt atinse.
Evaluând sistematic durata bateriei, calitatea imaginii, latența și raza, poți asigura că mașina robot ESP32‑CAM funcționează fiabil în scenarii reale. Această abordare disciplinată se aliniază cu accentul Qubitpage pe precizia ingineriei și designul centrat pe utilizator.
Întrebări frecvente
Ce alimentare este necesară pentru mașinuța robot ESP32‑CAM?
ESP32‑CAM are nevoie de o sursă stabilă de 5 V pentru modulul de cameră și de un regulator separat de 3,3 V pentru microcontroller. Un power bank USB‑C de 5 V 2 A sau un încărcător de perete de 5 V 3 A sunt suficiente pentru cameră și motoare. Folosiţi un convertor buck (de ex., AMS1117) pentru a coborî de la 5 V la 3,3 V pentru ESP32‑CAM, asigurând o capacitate minimă de curent de 500 mA pentru a evita căderile de tensiune în timpul exploziilor Wi‑Fi.
Cum pot evita latența la streamingul video?
Configuraţi ESP32‑CAM să transmită la rezoluţia 640×480 și 30 fps, ceea ce oferă un echilibru între calitate și lăţimea de bandă. Activaţi compresia MJPEG în sketch‑ul Arduino şi setaţi serverul HTTP să folosească codarea „chunked transfer”. Pe partea clientului, folosiţi un vizualizator uşor, cum ar fi VLC sau o pagină web personalizată care să facă buffering cadrelor şi să le afişeze cu întârziere minimă.
Pot folosi un driver de motor diferit de L298N?
Da. Orice punte H capabilă să suporte 12 V și 2 A pe canal poate înlocui L298N. De exemplu, DRV8833 sau TB6612FNG oferă eficienţă mai mare şi disipare termică redusă. Actualizaţi codul Arduino pentru a se potrivi cu pinout‑ul noului driver şi activaţi controlul vitezei prin PWM utilizând ieşirurile DAC pe 12‑bit ale ESP32‑CAM.
Este Carpathron Remote compatibil cu Linux?
Carpathron Remote este o aplicație desktop cross‑platform disponibilă în Microsoft Store și ca fişier executabil portabil. Deşi versiunea oficială vizează Windows, utilizatorii pot rula aplicaţia sub Wine sau o versiune nativă Linux dacă este lansată. Documentaţia curentă menţionează Windows 10/11 ca sistem de operare suportat, astfel încât compatibilitatea cu Linux rămâne experimentală.
Ce precauţii de siguranță trebuie să respect când lucrez cu baterii Li‑Po?
Utilizaţi întotdeauna un încărcător echilibrat, destinat chimiei Li‑Po, şi monitorizaţi tensiunea celulelor în timpul încărcării. Păstraţi pachetul de baterii departe de surse de căldură şi evitaţi perforarea pachetului protector. Stocaţi celulele de rezervă într-un recipient ignifug şi respectaţi limitele de descărcare ale producătorului pentru a preveni descărcarea excesivă, care poate duce la „thermal runaway”.
Concluzii și pași următori
Urmând pașii de mai sus, poți transforma un modul ESP32‑CAM într-o mașinuță robot controlată de la distanță, complet funcțională. Ideile principale sunt: să încarci firmware‑ul optimizat cu IDE‑ul asistat de AI de la Qubitpage, să configurezi credențialele Wi‑Fi în config.h și să folosești interfața web pentru a vizualiza fluxul live MJPEG în timp ce trimiți comenzi de mișcare prin cereri HTTP simple. Nu uita să menții alimentarea camerei stabilă și să montezi ESP32‑CAM pe un șasiu robust pentru a evita pierderile de cadre cauzate de vibrații.
Pentru utilizări avansate, ia în considerare extinderea Protocolului Robot Carpathron pentru a integra senzori suplimentari sau pentru a activa controlul vocal prin agentul Qubitpage pentru Windows. Designul modular al firmware‑ului îți permite să schimbi driverul motorului sau să adaugi un giroscop fără să rescrii logica de bază. Testează robotul mai întâi într-un mediu controlat, apoi introdu‑l treptat în terenuri mai complexe.
Ești gata să explorezi mai adânc robotică și integrarea AI? Descoperă aplicația Carpathron Robotics & Coding de la Qubitpage și începe să construiești mașinuțe robot mai inteligente și mai receptive chiar astăzi.